
7.2 Konvoliucijos vaizdams
Dabar, kai teoriškai suprantame, kaip veikia konvoliuciniai sluoksniai, esame pasirengę pamatyti, kaip jie veikia praktikoje. Remdamiesi savo konvoliucinių neuroninių tinklų motyvacija kaip efektyvių architektūrų vaizdo duomenų struktūrai tyrinėti, kaip nuolatinį pavyzdį toliau naudojame vaizdus.
from d2l import mxnet as d2l
from mxnet import autograd, np, npx
from mxnet.gluon import nn
npx.set_np()
from d2l import torch as d2l
import torch
from torch import nn
from d2l import jax as d2l
from flax import linen as nn
import jax
from jax import numpy as jnp
from d2l import tensorflow as d2l
import tensorflow as tf
7.2.1 Kryžminės koreliacijos operacija
Prisiminkite, kad griežtai kalbant, konvoliucinių sluoksnių pavadinimas yra klaidingas, nes jų išreiškiamos operacijos tiksliau apibūdinamos kaip kryžminės koreliacijos. Remiantis mūsų konvoliucinių sluoksnių aprašymais 7.1 skyrelis, tokiame sluoksnyje įvesties tenzorius ir branduolio tenzorius sujungiami, kad per (kryžminės koreliacijos operaciją) būtų gautas išvesties tenzorius.
Kol kas ignoruokime kanalus ir pažiūrėkime, kaip tai veikia su dvimačiais duomenimis ir paslėptaisiais atvaizdais. 7.2.1 pav. įvestis yra dvimatis tenzorius, kurio aukštis 3 ir plotis 3. Tenzoriaus formą žymime arba (, ). Branduolio aukštis ir plotis abu yra 2. Branduolio lango (arba konvoliucijos lango) forma nustatoma pagal branduolio aukštį ir plotį (čia tai ).
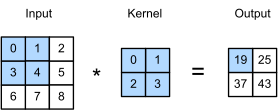
7.2.1 pav. Dvimatė kryžminės koreliacijos operacija. Pažymėtos dalys yra pirmasis išvesties elementas ir įvesties bei branduolio tenzoriaus elementai, naudoti išvesčiai skaičiuoti: .
Dvimatėje kryžminės koreliacijos operacijoje pradedame nuo konvoliucijos lango, padėto įvesties tenzoriaus viršutiniame kairiajame kampe, ir slenkame jį per įvesties tenzorių iš kairės į dešinę ir iš viršaus į apačią. Kai konvoliucijos langas pasislenka į tam tikrą padėtį, šiame lange esantis įvesties potenzorius ir branduolio tenzorius sudauginami elementas po elemento, o gautas tenzorius susumuojamas, gaunant vieną skaliarinę reikšmę. Šis rezultatas yra išvesties tenzoriaus reikšmė atitinkamoje vietoje. Čia išvesties tenzoriaus aukštis yra 2, o plotis – 2, ir keturi elementai gaunami iš dvimatės kryžminės koreliacijos operacijos:
Atkreipkite dėmesį, kad išilgai kiekvienos ašies išvesties dydis yra šiek tiek mažesnis už įvesties dydį. Kadangi branduolio plotis ir aukštis didesni nei , kryžminę koreliaciją galime tinkamai apskaičiuoti tik vietoms, kuriose branduolys visiškai telpa vaizde, todėl išvesties dydis lygus įvesties dydžiui , atėmus konvoliucijos branduolio dydį , pagal
Taip yra todėl, kad mums reikia pakankamai vietos
konvoliucijos branduoliui „pastumti“ per vaizdą.
Vėliau pamatysime, kaip išlaikyti dydį nepakitusį,
papildant vaizdą nuliais aplink jo kraštą,
kad būtų pakankamai vietos branduoliui slinkti.
Toliau šį procesą įgyvendiname funkcijoje corr2d,
kuri priima įvesties tenzorių X ir branduolio tenzorių K
ir grąžina išvesties tenzorių Y.
def corr2d(X, K):  #@save
    """Compute 2D cross-correlation."""
    h, w = K.shape
    Y = d2l.zeros((X.shape[0] - h + 1, X.shape[1] - w + 1))
    for i in range(Y.shape[0]):
        for j in range(Y.shape[1]):
            Y[i, j] = d2l.reduce_sum((X[i: i + h, j: j + w] * K))
    return Y
def corr2d(X, K):  #@save
    """Compute 2D cross-correlation."""
    h, w = K.shape
    Y = d2l.zeros((X.shape[0] - h + 1, X.shape[1] - w + 1))
    for i in range(Y.shape[0]):
        for j in range(Y.shape[1]):
            Y[i, j] = d2l.reduce_sum((X[i: i + h, j: j + w] * K))
    return Y
def corr2d(X, K):  #@save
    """Compute 2D cross-correlation."""
    h, w = K.shape
    Y = jnp.zeros((X.shape[0] - h + 1, X.shape[1] - w + 1))
    for i in range(Y.shape[0]):
        for j in range(Y.shape[1]):
            Y = Y.at[i, j].set((X[i:i + h, j:j + w] * K).sum())
    return Y
def corr2d(X, K):  #@save
    """Compute 2D cross-correlation."""
    h, w = K.shape
    Y = tf.Variable(tf.zeros((X.shape[0] - h + 1, X.shape[1] - w + 1)))
    for i in range(Y.shape[0]):
        for j in range(Y.shape[1]):
            Y[i, j].assign(tf.reduce_sum(
                X[i: i + h, j: j + w] * K))
    return Y
Galime sukonstruoti įvesties tenzorių X ir branduolio tenzorių K
iš 7.2.1 pav.,
kad patvirtintume aukščiau pateikto įgyvendinimo išvestį
dvimatei kryžminės koreliacijos operacijai.
X = d2l.tensor([[0.0, 1.0, 2.0], [3.0, 4.0, 5.0], [6.0, 7.0, 8.0]])
K = d2l.tensor([[0.0, 1.0], [2.0, 3.0]])
corr2d(X, K)
7.2.2 Konvoliuciniai sluoksniai
Konvoliucinis sluoksnis kryžmiškai koreliuoja įvestį ir branduolį ir prideda skaliarinį poslinkį, kad gautų išvestį. Du konvoliucinio sluoksnio parametrai yra branduolys ir skaliarinis poslinkis. Apmokant modelius, pagrįstus konvoliuciniais sluoksniais, branduolius paprastai inicializuojame atsitiktinai, lygiai kaip ir pilnai sujungtame sluoksnyje.
Dabar esame pasirengę įgyvendinti dvimatį konvoliucinį sluoksnį,
pagrįstą aukščiau apibrėžta funkcija corr2d.
Konstruktoriaus metode __init__
deklaruojame weight ir bias kaip du modelio parametrus.
Tiesioginio sklidimo metodas
kviečia funkciją corr2d ir prideda poslinkį.
class Conv2D(nn.Block):
    def __init__(self, kernel_size, **kwargs):
        super().__init__(**kwargs)
        self.weight = self.params.get('weight', shape=kernel_size)
        self.bias = self.params.get('bias', shape=(1,))

    def forward(self, x):
        return corr2d(x, self.weight.data()) + self.bias.data()
class Conv2D(nn.Module):
    def __init__(self, kernel_size):
        super().__init__()
        self.weight = nn.Parameter(torch.rand(kernel_size))
        self.bias = nn.Parameter(torch.zeros(1))

    def forward(self, x):
        return corr2d(x, self.weight) + self.bias
class Conv2D(tf.keras.layers.Layer):
    def __init__(self):
        super().__init__()

    def build(self, kernel_size):
        initializer = tf.random_normal_initializer()
        self.weight = self.add_weight(name='w', shape=kernel_size,
                                      initializer=initializer)
        self.bias = self.add_weight(name='b', shape=(1, ),
                                    initializer=initializer)

    def call(self, inputs):
        return corr2d(inputs, self.weight) + self.bias
class Conv2D(nn.Module):
    kernel_size: int

    def setup(self):
        self.weight = nn.param('w', nn.initializers.uniform, self.kernel_size)
        self.bias = nn.param('b', nn.initializers.zeros, 1)

    def forward(self, x):
        return corr2d(x, self.weight) + self.bias
Sąvokoje konvoliucija arba konvoliucijos branduolys konvoliucijos branduolio aukštis ir plotis yra atitinkamai ir . Taip pat konvoliucinį sluoksnį su konvoliucijos branduoliu vadiname tiesiog konvoliuciniu sluoksniu.
7.2.3 Objekto kraštų aptikimas vaizduose
Skirkime akimirką išnagrinėti paprastą konvoliucinio sluoksnio taikymą: objekto krašto aptikimą vaizde, randant pikselių pokyčio vietą. Pirmiausia sukonstruojame pikselių „vaizdą“. Vidurinieji keturi stulpeliai yra juodi (), o likę – balti ().
X = d2l.ones((6, 8))
X[:, 2:6] = 0
X
X = tf.Variable(tf.ones((6, 8)))
X[:, 2:6].assign(tf.zeros(X[:, 2:6].shape))
X
X = jnp.ones((6, 8))
X = X.at[:, 2:6].set(0)
X
Toliau sukonstruojame branduolį K, kurio aukštis 1, o plotis 2.
Kai atliekame kryžminės koreliacijos operaciją su įvestimi,
jei horizontaliai gretimi elementai yra vienodi,
išvestis yra 0. Priešingu atveju išvestis yra nenulinė.
Atkreipkite dėmesį, kad šis branduolys yra ypatingas baigtinių skirtumų operatoriaus atvejis. Vietoje jis apskaičiuoja , t. y. apskaičiuoja skirtumą tarp horizontaliai gretimų pikselių reikšmių. Tai yra diskreti pirmosios išvestinės horizontalia kryptimi aproksimacija. Juk funkcijai jos išvestinė . Pažiūrėkime, kaip tai veikia praktikoje.
K = d2l.tensor([[1.0, -1.0]])
Esame pasirengę atlikti kryžminės koreliacijos operaciją
su argumentais X (mūsų įvestis) ir K (mūsų branduolys).
Kaip matote, aptinkame kraštui iš baltos į juodą
ir kraštui iš juodos į baltą.
Visos kitos išvestys įgyja reikšmę .
Y = corr2d(X, K)
Y
Dabar galime pritaikyti branduolį transponuotam vaizdui.
Kaip tikėtasi, jis išnyksta. Branduolys K aptinka tik vertikalius kraštus.
corr2d(d2l.transpose(X), K)
7.2.4 Branduolio mokymasis
Kraštų detektoriaus projektavimas baigtiniais skirtumais [1, -1] yra puiku,
jei žinome, kad tiksliai to ir ieškome.
Tačiau, kai žiūrime į didesnius branduolius
ir svarstome nuoseklius konvoliucijų sluoksnius,
gali būti neįmanoma rankiniu būdu tiksliai nurodyti,
ką turėtų daryti kiekvienas filtras.
Dabar pažiūrėkime, ar galime išmokti branduolį, sugeneravusį Y iš X,
žiūrėdami tik į įvesties ir išvesties poras.
Pirmiausia sukonstruojame konvoliucinį sluoksnį
ir inicializuojame jo branduolį kaip atsitiktinį tenzorių.
Toliau kiekvienoje iteracijoje naudosime kvadratinę paklaidą,
kad palygintume Y su konvoliucinio sluoksnio išvestimi.
Tada galime apskaičiuoti gradientą branduoliui atnaujinti.
Paprastumo dėlei toliau
naudojame įtaisytąją klasę
dvimačiams konvoliuciniams sluoksniams
ir ignoruojame poslinkį.
# Construct a two-dimensional convolutional layer with 1 output channel and a
# kernel of shape (1, 2). For the sake of simplicity, we ignore the bias here
conv2d = nn.Conv2D(1, kernel_size=(1, 2), use_bias=False)
conv2d.initialize()

# The two-dimensional convolutional layer uses four-dimensional input and
# output in the format of (example, channel, height, width), where the batch
# size (number of examples in the batch) and the number of channels are both 1
X = X.reshape(1, 1, 6, 8)
Y = Y.reshape(1, 1, 6, 7)
lr = 3e-2  # Learning rate

for i in range(10):
    with autograd.record():
        Y_hat = conv2d(X)
        l = (Y_hat - Y) ** 2
    l.backward()
    # Update the kernel
    conv2d.weight.data()[:] -= lr * conv2d.weight.grad()
    if (i + 1) % 2 == 0:
        print(f'epoch {i + 1}, loss {float(l.sum()):.3f}')
# Construct a two-dimensional convolutional layer with 1 output channel and a
# kernel of shape (1, 2). For the sake of simplicity, we ignore the bias here
conv2d = nn.LazyConv2d(1, kernel_size=(1, 2), bias=False)

# The two-dimensional convolutional layer uses four-dimensional input and
# output in the format of (example, channel, height, width), where the batch
# size (number of examples in the batch) and the number of channels are both 1
X = X.reshape((1, 1, 6, 8))
Y = Y.reshape((1, 1, 6, 7))
lr = 3e-2  # Learning rate

for i in range(10):
    Y_hat = conv2d(X)
    l = (Y_hat - Y) ** 2
    conv2d.zero_grad()
    l.sum().backward()
    # Update the kernel
    conv2d.weight.data[:] -= lr * conv2d.weight.grad
    if (i + 1) % 2 == 0:
        print(f'epoch {i + 1}, loss {l.sum():.3f}')
# Construct a two-dimensional convolutional layer with 1 output channel and a
# kernel of shape (1, 2). For the sake of simplicity, we ignore the bias here
conv2d = tf.keras.layers.Conv2D(1, (1, 2), use_bias=False)

# The two-dimensional convolutional layer uses four-dimensional input and
# output in the format of (example, height, width, channel), where the batch
# size (number of examples in the batch) and the number of channels are both 1
X = tf.reshape(X, (1, 6, 8, 1))
Y = tf.reshape(Y, (1, 6, 7, 1))
lr = 3e-2  # Learning rate

Y_hat = conv2d(X)
for i in range(10):
    with tf.GradientTape(watch_accessed_variables=False) as g:
        g.watch(conv2d.weights[0])
        Y_hat = conv2d(X)
        l = (abs(Y_hat - Y)) ** 2
        # Update the kernel
        update = tf.multiply(lr, g.gradient(l, conv2d.weights[0]))
        weights = conv2d.get_weights()
        weights[0] = conv2d.weights[0] - update
        conv2d.set_weights(weights)
        if (i + 1) % 2 == 0:
            print(f'epoch {i + 1}, loss {tf.reduce_sum(l):.3f}')
# Construct a two-dimensional convolutional layer with 1 output channel and a
# kernel of shape (1, 2). For the sake of simplicity, we ignore the bias here
conv2d = nn.Conv(1, kernel_size=(1, 2), use_bias=False, padding='VALID')

# The two-dimensional convolutional layer uses four-dimensional input and
# output in the format of (example, height, width, channel), where the batch
# size (number of examples in the batch) and the number of channels are both 1
X = X.reshape((1, 6, 8, 1))
Y = Y.reshape((1, 6, 7, 1))
lr = 3e-2  # Learning rate

params = conv2d.init(jax.random.PRNGKey(d2l.get_seed()), X)

def loss(params, X, Y):
    Y_hat = conv2d.apply(params, X)
    return ((Y_hat - Y) ** 2).sum()

for i in range(10):
    l, grads = jax.value_and_grad(loss)(params, X, Y)
    # Update the kernel
    params = jax.tree_map(lambda p, g: p - lr * g, params, grads)
    if (i + 1) % 2 == 0:
        print(f'epoch {i + 1}, loss {l:.3f}')
Atkreipkite dėmesį, kad po 10 iteracijų paklaida nukrito iki mažos reikšmės. Dabar pažiūrėsime į išmoktą branduolio tenzorių.
d2l.reshape(conv2d.weight.data(), (1, 2))
d2l.reshape(conv2d.weight.data, (1, 2))
d2l.reshape(conv2d.get_weights()[0], (1, 2))
params['params']['kernel'].reshape((1, 2))
Iš tiesų išmoktas branduolio tenzorius yra stebėtinai artimas
anksčiau apibrėžtam branduolio tenzoriui K.
7.2.5 Kryžminė koreliacija ir konvoliucija
Prisiminkite mūsų pastebėjimą iš 7.1 skyrelis apie atitiktį tarp kryžminės koreliacijos ir konvoliucijos operacijų. Čia toliau nagrinėkime dvimačius konvoliucinius sluoksnius. Kas, jei tokie sluoksniai atliktų griežtas konvoliucijos operacijas, apibrėžtas (7.1.2), užuot atlikę kryžmines koreliacijas? Kad gautume griežtos konvoliucijos operacijos išvestį, tereikia apversti dvimatį branduolio tenzorių ir horizontaliai, ir vertikaliai, o tada atlikti kryžminės koreliacijos operaciją su įvesties tenzoriumi.
Pažymėtina, kad kadangi giliajame mokyme branduoliai išmokstami iš duomenų, konvoliucinių sluoksnių išvestys išlieka nepaveiktos nesvarbu, ar tokie sluoksniai atlieka griežtas konvoliucijos operacijas, ar kryžminės koreliacijos operacijas.
Kad tai iliustruotume, tarkime, kad konvoliucinis sluoksnis atlieka kryžminę koreliaciją ir išmoksta branduolį iš 7.2.1 pav., čia žymimą matrica . Darant prielaidą, kad kitos sąlygos nesikeičia, kai šis sluoksnis vietoj to atlieka griežtą konvoliuciją, išmoktas branduolys bus toks pat kaip , kai yra apverstas ir horizontaliai, ir vertikaliai. Tai reiškia, kad kai konvoliucinis sluoksnis atlieka griežtą konvoliuciją 7.2.1 pav. įvesčiai ir , bus gauta ta pati 7.2.1 pav. išvestis (įvesties ir kryžminė koreliacija).
Laikydamiesi standartinės giliojo mokymosi literatūros terminijos, toliau kryžminės koreliacijos operaciją vadinsime konvoliucija, nors griežtai kalbant ji šiek tiek skiriasi. Be to, terminą elementas vartojame sluoksnio atvaizdą ar konvoliucijos branduolį atitinkančio bet kurio tenzoriaus įrašui (ar komponentei) žymėti.
7.2.6 Požymių žemėlapis ir lokali matymo sritis
Kaip aprašyta 7.1.4 skyrelis, konvoliucinio sluoksnio išvestis 7.2.1 pav. kartais vadinama požymių žemėlapiu, nes ją galima laikyti išmoktais atvaizdais (požymiais) erdvinėse dimensijose (pvz., plotyje ir aukštyje), skirtais kitam sluoksniui. CNN bet kurio sluoksnio elemento lokali matymo sritis (angl. receptive field) reiškia visus elementus (iš visų ankstesnių sluoksnių), kurie gali paveikti skaičiavimą tiesioginio sklidimo metu. Atkreipkite dėmesį, kad lokali matymo sritis gali būti didesnė nei tikrasis įvesties dydis.
Toliau naudokime 7.2.1 pav., kad paaiškintume lokalią matymo sritį. Turint konvoliucijos branduolį, pažymėto išvesties elemento (kurio reikšmė ) lokali matymo sritis yra keturi įvesties elementai pažymėtoje dalyje. Dabar išvestį pažymėkime ir panagrinėkime gilesnį CNN su papildomu konvoliuciniu sluoksniu, kuris priima kaip savo įvestį ir išveda vieną elementą . Šiuo atveju lokali matymo sritis atžvilgiu apima visus keturis elementus, o lokali matymo sritis įvesties atžvilgiu apima visus devynis įvesties elementus. Taigi, kai bet kuriam požymių žemėlapio elementui reikia didesnės lokalios matymo srities, kad aptiktų įvesties požymius platesnėje srityje, galime sukurti gilesnį tinklą.
Lokalios matymo sritys savo pavadinimą gavo iš neurofiziologijos. Eksperimentų serija su įvairiais gyvūnais naudojant skirtingus dirgiklius (Hubel ir Wiesel, 1959; Hubel ir Wiesel, 1962; Hubel ir Wiesel, 1968) tyrė vadinamosios regimosios žievės atsaką į minėtus dirgiklius. Apskritai jie nustatė, kad žemesni lygiai reaguoja į kraštus ir susijusias formas. Vėliau (Field, 1987) iliustravo šį efektą natūraliuose vaizduose su tuo, ką galima pavadinti tik konvoliucijos branduoliais. 7.2.2 pav. perspausdiname pagrindinį paveikslą, kad iliustruotume stulbinamus panašumus.
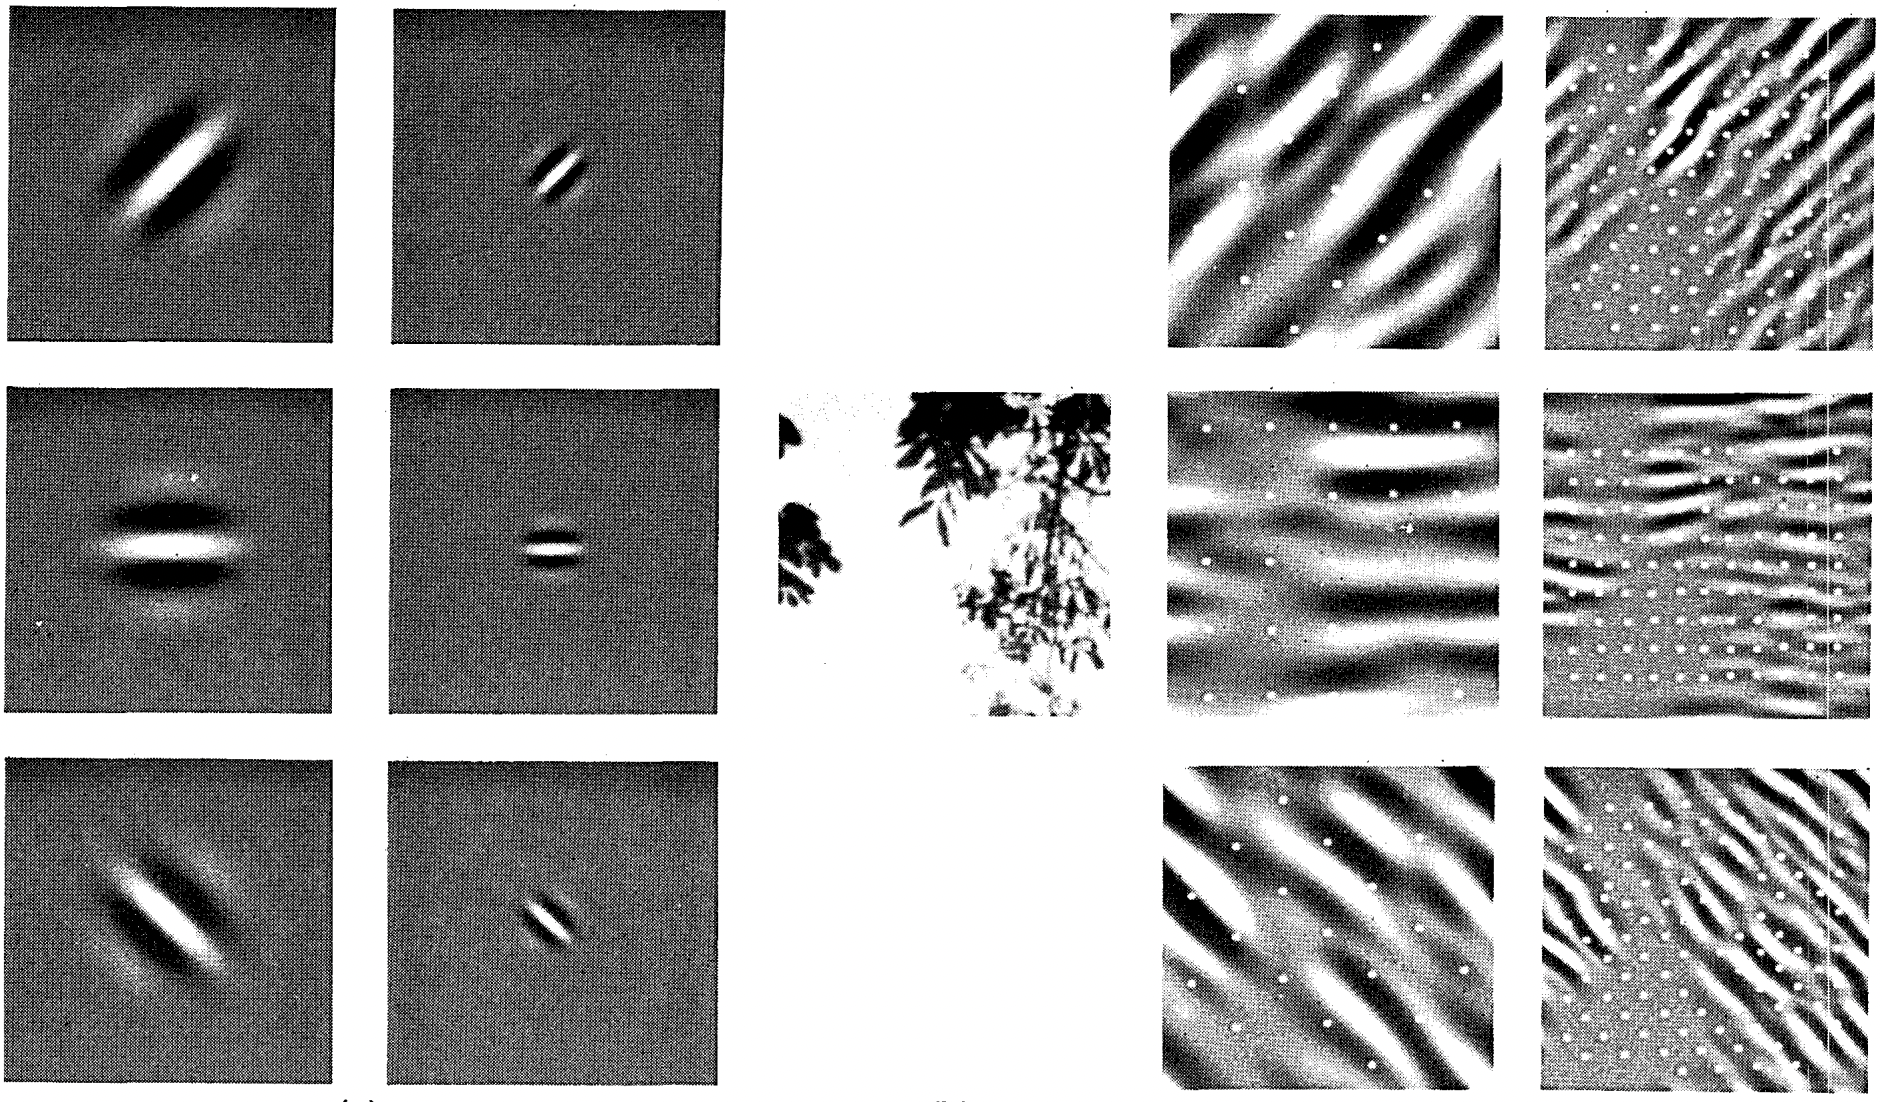
7.2.2 pav. Paveikslas ir jo aprašas paimti iš (Field, 1987): kodavimo šešiais skirtingais kanalais pavyzdys. (Kairėje) Šešių jutiklių tipų, susijusių su kiekvienu kanalu, pavyzdžiai. (Dešinėje) Vaizdo (viduryje) konvoliucija su šešiais jutikliais, parodytais (kairėje). Atskirų jutiklių atsakas nustatomas imant šių filtruotų vaizdų imtis atstumu, proporcingu jutiklio dydžiui (parodyta taškais). Ši diagrama rodo tik lyginių simetrinių jutiklių atsaką.
Paaiškėja, kad šis ryšys galioja net požymiams, apskaičiuotiems gilesniuose tinklų, apmokytų vaizdų klasifikavimo užduotims, sluoksniuose, kaip parodyta, pavyzdžiui, (Kuzovkin ir kt., 2018). Pakanka pasakyti, kad konvoliucijos pasirodė esančios neįtikėtinai galingu kompiuterinio matymo įrankiu – ir biologijoje, ir kode. Todėl nenuostabu (žvelgiant atgal), kad jos pranašavo pastarąją giliojo mokymosi sėkmę.
7.2.7 Santrauka
Pagrindinis konvoliucinio sluoksnio skaičiavimas yra kryžminės koreliacijos operacija. Matėme, kad jos reikšmei apskaičiuoti pakanka paprasto įdėtinio ciklo for. Jei turime kelis įvesties ir kelis išvesties kanalus, atliekame matricų ir matricų operaciją tarp kanalų. Kaip matyti, skaičiavimas yra paprastas ir, svarbiausia, labai lokalus. Tai suteikia reikšmingas aparatinės įrangos optimizavimo galimybes, ir daugelis naujausių kompiuterinio matymo rezultatų yra įmanomi tik dėl to. Juk tai reiškia, kad lustų projektuotojai, optimizuodami konvoliucijoms, gali investuoti į greitą skaičiavimą, o ne į atmintį. Nors tai gali neduoti optimalių sprendimų kitiems taikymams, tai atveria duris visur esančiam ir prieinamam kompiuteriniam matymui.
Kalbant apie pačias konvoliucijas, jas galima naudoti daugeliui tikslų, pavyzdžiui, kraštams ir linijoms aptikti, vaizdams sulieti ar paryškinti. Svarbiausia, kad statistikui (ar inžinieriui) nebūtina išrasti tinkamų filtrų. Vietoj to galime tiesiog juos išmokti iš duomenų. Tai pakeičia požymių inžinerijos euristikas įrodymais pagrįsta statistika. Galiausiai, ir labai maloniai, šie filtrai yra naudingi ne tik giliesiems tinklams kurti, bet ir atitinka lokalias matymo sritis bei požymių žemėlapius smegenyse. Tai suteikia mums pasitikėjimo, kad esame teisingame kelyje.
7.2.8 Pratimai
- Sukonstruokite vaizdą
Xsu įstrižais kraštais.- Kas nutinka, kai pritaikote šio skyrelio branduolį
K? - Kas nutinka, kai transponuojate
X? - Kas nutinka, kai transponuojate
K?
- Kas nutinka, kai pritaikote šio skyrelio branduolį
- Suprojektuokite keletą branduolių rankiniu būdu.
- Turint krypties vektorių , išveskite kraštų aptikimo branduolį, aptinkantį kraštus, ortogonalius , t. y. kraštus kryptimi .
- Išveskite baigtinių skirtumų operatorių antrajai išvestinei. Koks yra minimalus su juo susijusio konvoliucijos branduolio dydis? Kokios vaizdų struktūros į jį reaguoja stipriausiai?
- Kaip suprojektuotumėte suliejimo branduolį? Kodėl galėtumėte norėti naudoti tokį branduolį?
- Koks yra minimalus branduolio dydis, norint gauti eilės išvestinę?
- Kai bandote automatiškai rasti gradientą mūsų sukurtai klasei
Conv2D, kokį klaidos pranešimą matote? - Kaip pavaizduoti kryžminės koreliacijos operaciją kaip matricų daugybą, pakeitus įvesties ir branduolio tenzorius?