
14.4 Inkariniai stačiakampiai
Objektų aptikimo algoritmai paprastai atrenka daug sričių įvesties vaizde, nustato, ar šios sritys turi dominančių objektų, ir koreguoja sričių ribas, kad tiksliau prognozuotų objektų tikruosius apibrėžiamuosius stačiakampius. Skirtingi modeliai gali taikyti skirtingas sričių atrankos schemas. Čia pristatome vieną iš tokių metodų: jis generuoja kelis apibrėžiamuosius stačiakampius su skirtingais masteliais ir kraštinių santykiais, kurių centras yra kiekvienas pikselis. Šie apibrėžiamieji stačiakampiai vadinami inkariniais stačiakampiais (angl. anchor boxes). Objektų aptikimo modelį, pagrįstą inkariniais stačiakampiais, suprojektuosime 14.7 skyrelis.
Pirmiausia pakeiskime spausdinimo tikslumą, kad išvestys būtų glaustesnės.
%matplotlib inline
from d2l import mxnet as d2l
from mxnet import gluon, image, np, npx

np.set_printoptions(2)  # Simplify printing accuracy
npx.set_np()
%matplotlib inline
from d2l import torch as d2l
import torch

torch.set_printoptions(2)  # Simplify printing accuracy
14.4.1 Kelių inkarinių stačiakampių generavimas
Tarkime, kad įvesties vaizdo aukštis yra , o plotis – . Generuojame skirtingos formos inkarinius stačiakampius, kurių centras yra kiekvienas vaizdo pikselis. Tegul mastelis yra , o kraštinių santykis (pločio ir aukščio santykis) yra . Tada inkarinio stačiakampio plotis ir aukštis yra atitinkamai ir . Atkreipkite dėmesį, kad kai pateikta centro padėtis, nustatomas inkarinis stačiakampis su žinomu pločiu ir aukščiu.
Kad sugeneruotume kelis skirtingos formos inkarinius stačiakampius, nustatykime masteliu seką ir kraštinių santykių seką . Naudojant visus šių mastelių ir kraštinių santykių derinius, kai centras yra kiekvienas pikselis, įvesties vaizdas turės iš viso inkarinių stačiakampių. Nors šie inkariniai stačiakampiai gali apimti visus tikruosius apibrėžiamuosius stačiakampius, skaičiavimo sudėtingumas lengvai tampa per didelis. Praktikoje galime (atsižvelgti tik į tuos derinius, kuriuose yra) arba :
(**
**)
Tai reiškia, kad to paties pikselio centre esančių inkarinių stačiakampių skaičius yra . Visam įvesties vaizdui sugeneruosime iš viso inkarinių stačiakampių.
Aukščiau aprašytas inkarinių stačiakampių generavimo metodas įgyvendintas toliau pateiktoje funkcijoje multibox_prior. Nurodome įvesties vaizdą, mastelių sąrašą ir kraštinių santykių sąrašą, o ši funkcija grąžins visus inkarinius stačiakampius.
#@save
def multibox_prior(data, sizes, ratios):
    """Generate anchor boxes with different shapes centered on each pixel."""
    in_height, in_width = data.shape[-2:]
    device, num_sizes, num_ratios = data.ctx, len(sizes), len(ratios)
    boxes_per_pixel = (num_sizes + num_ratios - 1)
    size_tensor = d2l.tensor(sizes, ctx=device)
    ratio_tensor = d2l.tensor(ratios, ctx=device)
    # Offsets are required to move the anchor to the center of a pixel. Since
    # a pixel has height=1 and width=1, we choose to offset our centers by 0.5
    offset_h, offset_w = 0.5, 0.5
    steps_h = 1.0 / in_height  # Scaled steps in y-axis
    steps_w = 1.0 / in_width  # Scaled steps in x-axis

    # Generate all center points for the anchor boxes
    center_h = (d2l.arange(in_height, ctx=device) + offset_h) * steps_h
    center_w = (d2l.arange(in_width, ctx=device) + offset_w) * steps_w
    shift_x, shift_y = d2l.meshgrid(center_w, center_h)
    shift_x, shift_y = shift_x.reshape(-1), shift_y.reshape(-1)

    # Generate `boxes_per_pixel` number of heights and widths that are later
    # used to create anchor box corner coordinates (xmin, xmax, ymin, ymax)
    w = np.concatenate((size_tensor * np.sqrt(ratio_tensor[0]),
                        sizes[0] * np.sqrt(ratio_tensor[1:]))) \
                        * in_height / in_width  # Handle rectangular inputs
    h = np.concatenate((size_tensor / np.sqrt(ratio_tensor[0]),
                        sizes[0] / np.sqrt(ratio_tensor[1:])))
    # Divide by 2 to get half height and half width
    anchor_manipulations = np.tile(np.stack((-w, -h, w, h)).T,
                                   (in_height * in_width, 1)) / 2

    # Each center point will have `boxes_per_pixel` number of anchor boxes, so
    # generate a grid of all anchor box centers with `boxes_per_pixel` repeats
    out_grid = d2l.stack([shift_x, shift_y, shift_x, shift_y],
                         axis=1).repeat(boxes_per_pixel, axis=0)
    output = out_grid + anchor_manipulations
    return np.expand_dims(output, axis=0)
#@save
def multibox_prior(data, sizes, ratios):
    """Generate anchor boxes with different shapes centered on each pixel."""
    in_height, in_width = data.shape[-2:]
    device, num_sizes, num_ratios = data.device, len(sizes), len(ratios)
    boxes_per_pixel = (num_sizes + num_ratios - 1)
    size_tensor = d2l.tensor(sizes, device=device)
    ratio_tensor = d2l.tensor(ratios, device=device)
    # Offsets are required to move the anchor to the center of a pixel. Since
    # a pixel has height=1 and width=1, we choose to offset our centers by 0.5
    offset_h, offset_w = 0.5, 0.5
    steps_h = 1.0 / in_height  # Scaled steps in y axis
    steps_w = 1.0 / in_width  # Scaled steps in x axis

    # Generate all center points for the anchor boxes
    center_h = (torch.arange(in_height, device=device) + offset_h) * steps_h
    center_w = (torch.arange(in_width, device=device) + offset_w) * steps_w
    shift_y, shift_x = torch.meshgrid(center_h, center_w, indexing='ij')
    shift_y, shift_x = shift_y.reshape(-1), shift_x.reshape(-1)

    # Generate `boxes_per_pixel` number of heights and widths that are later
    # used to create anchor box corner coordinates (xmin, xmax, ymin, ymax)
    w = torch.cat((size_tensor * torch.sqrt(ratio_tensor[0]),
                   sizes[0] * torch.sqrt(ratio_tensor[1:])))\
                   * in_height / in_width  # Handle rectangular inputs
    h = torch.cat((size_tensor / torch.sqrt(ratio_tensor[0]),
                   sizes[0] / torch.sqrt(ratio_tensor[1:])))
    # Divide by 2 to get half height and half width
    anchor_manipulations = torch.stack((-w, -h, w, h)).T.repeat(
                                        in_height * in_width, 1) / 2

    # Each center point will have `boxes_per_pixel` number of anchor boxes, so
    # generate a grid of all anchor box centers with `boxes_per_pixel` repeats
    out_grid = torch.stack([shift_x, shift_y, shift_x, shift_y],
                dim=1).repeat_interleave(boxes_per_pixel, dim=0)
    output = out_grid + anchor_manipulations
    return output.unsqueeze(0)
Matome, kad grąžinto inkarinių stačiakampių kintamojo Y forma yra
(rinkinio dydis, inkarinių stačiakampių skaičius, 4).
img = image.imread('../img/catdog.jpg').asnumpy()
h, w = img.shape[:2]

print(h, w)
X = np.random.uniform(size=(1, 3, h, w))  # Construct input data
Y = multibox_prior(X, sizes=[0.75, 0.5, 0.25], ratios=[1, 2, 0.5])
Y.shape
img = d2l.plt.imread('../img/catdog.jpg')
h, w = img.shape[:2]

print(h, w)
X = torch.rand(size=(1, 3, h, w))  # Construct input data
Y = multibox_prior(X, sizes=[0.75, 0.5, 0.25], ratios=[1, 2, 0.5])
Y.shape
Pakeitę inkarinių stačiakampių kintamojo Y formą į (vaizdo aukštis, vaizdo plotis, to paties pikselio centre esančių inkarinių stačiakampių skaičius, 4),
galime gauti visus inkarinius stačiakampius, kurių centras yra nurodytoje pikselio padėtyje.
Toliau
pasiekiame pirmąjį inkarinį stačiakampį, kurio centras yra (250, 250). Jis turi keturis elementus: inkarinio stačiakampio viršutinio kairiojo kampo ašių koordinates ir apatinio dešiniojo kampo ašių koordinates.
Abiejų ašių koordinačių reikšmės
padalytos atitinkamai iš vaizdo pločio ir aukščio.
boxes = Y.reshape(h, w, 5, 4)
boxes[250, 250, 0, :]
Kad parodytume visus inkarinius stačiakampius, kurių centras yra vienas vaizdo pikselis,
apibrėžiame šią funkciją show_bboxes, kuri vaizde nubraižo kelis apibrėžiamuosius stačiakampius.
#@save
def show_bboxes(axes, bboxes, labels=None, colors=None):
    """Show bounding boxes."""

    def make_list(obj, default_values=None):
        if obj is None:
            obj = default_values
        elif not isinstance(obj, (list, tuple)):
            obj = [obj]
        return obj

    labels = make_list(labels)
    colors = make_list(colors, ['b', 'g', 'r', 'm', 'c'])
    for i, bbox in enumerate(bboxes):
        color = colors[i % len(colors)]
        rect = d2l.bbox_to_rect(d2l.numpy(bbox), color)
        axes.add_patch(rect)
        if labels and len(labels) > i:
            text_color = 'k' if color == 'w' else 'w'
            axes.text(rect.xy[0], rect.xy[1], labels[i],
                      va='center', ha='center', fontsize=9, color=text_color,
                      bbox=dict(facecolor=color, lw=0))
Kaip ką tik matėme, kintamajame boxes esančios ir ašių koordinačių reikšmės buvo padalytos atitinkamai iš vaizdo pločio ir aukščio.
Braižydami inkarinius stačiakampius,
turime atkurti jų pradines koordinačių reikšmes;
todėl toliau apibrėžiame kintamąjį bbox_scale.
Dabar galime nubraižyti visus inkarinius stačiakampius, kurių centras yra (250, 250), vaizde.
Kaip matote, mėlynas inkarinis stačiakampis, kurio mastelis 0,75, o kraštinių santykis 1, gerai
apjuosia vaizde esantį šunį.
d2l.set_figsize()
bbox_scale = d2l.tensor((w, h, w, h))
fig = d2l.plt.imshow(img)
show_bboxes(fig.axes, boxes[250, 250, :, :] * bbox_scale,
            ['s=0.75, r=1', 's=0.5, r=1', 's=0.25, r=1', 's=0.75, r=2',
             's=0.75, r=0.5'])
14.4.2 Sankirtos ir sąjungos santykis (IoU)
Ką tik minėjome, kad inkarinis stačiakampis „gerai“ apjuosia vaizde esantį šunį. Jei žinomas objekto tikrasis apibrėžiamasis stačiakampis, kaip galima kiekybiškai įvertinti, kas čia yra „gerai“? Intuityviai galime matuoti inkarinio stačiakampio ir tikrojo apibrėžiamojo stačiakampio panašumą. Žinome, kad Žakaro indeksas (angl. Jaccard index) gali matuoti dviejų aibių panašumą. Turint aibes ir , jų Žakaro indeksas yra jų sankirtos dydis, padalytas iš jų sąjungos dydžio:
Iš tikrųjų bet kurio apibrėžiamojo stačiakampio pikselių plotą galime laikyti pikselių aibe. Taip dviejų apibrėžiamųjų stačiakampių panašumą galime matuoti jų pikselių aibių Žakaro indeksu. Dviejų apibrėžiamųjų stačiakampių Žakaro indeksą paprastai vadiname sankirtos ir sąjungos santykiu (angl. intersection over union, IoU), t. y. jų sankirtos ploto ir sąjungos ploto santykiu, kaip parodyta 14.4.1 pav.. IoU reikšmė yra tarp 0 ir 1: 0 reiškia, kad du apibrėžiamieji stačiakampiai visiškai nepersidengia, o 1 rodo, kad abu apibrėžiamieji stačiakampiai sutampa.
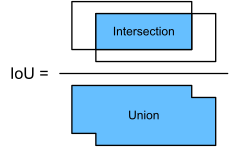
14.4.1 pav. IoU yra dviejų apibrėžiamųjų stačiakampių sankirtos ploto ir sąjungos ploto santykis.
Likusioje šio skyrelio dalyje naudosime IoU, kad išmatuotume inkarinių stačiakampių ir tikrųjų apibrėžiamųjų stačiakampių bei skirtingų inkarinių stačiakampių panašumą.
Turint du inkarinių arba apibrėžiamųjų stačiakampių sąrašus,
toliau pateikta funkcija box_iou apskaičiuoja jų poromis IoU
tarp šių dviejų sąrašų.
#@save
def box_iou(boxes1, boxes2):
    """Compute pairwise IoU across two lists of anchor or bounding boxes."""
    box_area = lambda boxes: ((boxes[:, 2] - boxes[:, 0]) *
                              (boxes[:, 3] - boxes[:, 1]))
    # Shape of `boxes1`, `boxes2`, `areas1`, `areas2`: (no. of boxes1, 4),
    # (no. of boxes2, 4), (no. of boxes1,), (no. of boxes2,)
    areas1 = box_area(boxes1)
    areas2 = box_area(boxes2)
    # Shape of `inter_upperlefts`, `inter_lowerrights`, `inters`: (no. of
    # boxes1, no. of boxes2, 2)
    inter_upperlefts = np.maximum(boxes1[:, None, :2], boxes2[:, :2])
    inter_lowerrights = np.minimum(boxes1[:, None, 2:], boxes2[:, 2:])
    inters = (inter_lowerrights - inter_upperlefts).clip(min=0)
    # Shape of `inter_areas` and `union_areas`: (no. of boxes1, no. of boxes2)
    inter_areas = inters[:, :, 0] * inters[:, :, 1]
    union_areas = areas1[:, None] + areas2 - inter_areas
    return inter_areas / union_areas
#@save
def box_iou(boxes1, boxes2):
    """Compute pairwise IoU across two lists of anchor or bounding boxes."""
    box_area = lambda boxes: ((boxes[:, 2] - boxes[:, 0]) *
                              (boxes[:, 3] - boxes[:, 1]))
    # Shape of `boxes1`, `boxes2`, `areas1`, `areas2`: (no. of boxes1, 4),
    # (no. of boxes2, 4), (no. of boxes1,), (no. of boxes2,)
    areas1 = box_area(boxes1)
    areas2 = box_area(boxes2)
    # Shape of `inter_upperlefts`, `inter_lowerrights`, `inters`: (no. of
    # boxes1, no. of boxes2, 2)
    inter_upperlefts = torch.max(boxes1[:, None, :2], boxes2[:, :2])
    inter_lowerrights = torch.min(boxes1[:, None, 2:], boxes2[:, 2:])
    inters = (inter_lowerrights - inter_upperlefts).clamp(min=0)
    # Shape of `inter_areas` and `union_areas`: (no. of boxes1, no. of boxes2)
    inter_areas = inters[:, :, 0] * inters[:, :, 1]
    union_areas = areas1[:, None] + areas2 - inter_areas
    return inter_areas / union_areas
14.4.3 Inkarinių stačiakampių žymėjimas apmokymo duomenyse
Apmokymo duomenų rinkinyje kiekvieną inkarinį stačiakampį laikome apmokymo pavyzdžiu. Kad apmokytume objektų aptikimo modelį, kiekvienam inkariniam stačiakampiui reikia klasės ir poslinkio žymenų, kur pirmasis yra su inkariniu stačiakampiu susijusio objekto klasė, o antrasis – tikrojo apibrėžiamojo stačiakampio poslinkis inkarinio stačiakampio atžvilgiu. Prognozavimo metu kiekvienam vaizdui generuojame kelis inkarinius stačiakampius, prognozuojame visų inkarinių stačiakampių klases ir poslinkius, koreguojame jų padėtis pagal prognozuotus poslinkius, kad gautume prognozuojamus apibrėžiamuosius stačiakampius, ir galiausiai išvedame tik tuos prognozuojamus apibrėžiamuosius stačiakampius, kurie tenkina tam tikrus kriterijus.
Kaip žinome, objektų aptikimo apmokymo aibėje yra žymenų, nurodančių tikrųjų apibrėžiamųjų stačiakampių vietas ir jų apjuostų objektų klases. Kad pažymėtume bet kurį sugeneruotą inkarinį stačiakampį, remiamės pažymėta vieta ir klase to priskirto tikrojo apibrėžiamojo stačiakampio, kuris yra artimiausias inkariniam stačiakampiui. Toliau aprašome algoritmą, skirtą priskirti artimiausius tikruosius apibrėžiamuosius stačiakampius inkariniams stačiakampiams.
14.4.3.1 Tikrųjų apibrėžiamųjų stačiakampių priskyrimas inkariniams stačiakampiams
Tarkime, kad duotame vaizde inkariniai stačiakampiai yra , o tikrieji apibrėžiamieji stačiakampiai yra , kur . Apibrėžkime matricą , kurios elementas , esantis -ojoje eilutėje ir -ajame stulpelyje, yra inkarinio stačiakampio ir tikrojo apibrėžiamojo stačiakampio IoU. Algoritmą sudaro šie žingsniai:
- Raskite didžiausią matricos elementą ir pažymėkite jo eilutės ir stulpelio indeksus atitinkamai ir . Tada tikrasis apibrėžiamasis stačiakampis priskiriamas inkariniam stačiakampiui . Tai gana intuityvu, nes ir yra artimiausi tarp visų inkarinių stačiakampių ir tikrųjų apibrėžiamųjų stačiakampių porų. Po pirmojo priskyrimo atmeskite visus matricos elementus -ojoje eilutėje ir -ajame stulpelyje.
- Raskite didžiausią iš likusių matricos elementų ir pažymėkite jo eilutės ir stulpelio indeksus atitinkamai ir . Tikrąjį apibrėžiamąjį stačiakampį priskiriame inkariniam stačiakampiui ir atmetame visus matricos elementus -ojoje eilutėje ir -ajame stulpelyje.
- Šiuo metu dviejų eilučių ir dviejų stulpelių elementai matricoje jau atmesti. Tęsiame, kol bus atmesti visi matricos stulpelių elementai. Tuomet tikrasis apibrėžiamasis stačiakampis bus priskirtas kiekvienam iš inkarinių stačiakampių.
- Pereikite tik per likusius inkarinių stačiakampių. Pavyzdžiui, turint bet kurį inkarinį stačiakampį , per visą matricos -ąją eilutę raskite tikrąjį apibrėžiamąjį stačiakampį , kurio IoU su didžiausias, ir priskirkite stačiakampiui tik tuo atveju, jei šis IoU yra didesnis už iš anksto nustatytą slenkstį.
Iliustruokime aukščiau aprašytą algoritmą konkrečiu pavyzdžiu. Kaip parodyta 14.4.2 pav. (kairėje), darant prielaidą, kad didžiausia matricos reikšmė yra , tikrąjį apibrėžiamąjį stačiakampį priskiriame inkariniam stačiakampiui . Tada atmetame visus matricos elementus 2 eilutėje ir 3 stulpelyje, tarp likusių elementų (užtamsinta sritis) randame didžiausią ir tikrąjį apibrėžiamąjį stačiakampį priskiriame inkariniam stačiakampiui . Toliau, kaip parodyta 14.4.2 pav. (viduryje), atmetame visus matricos elementus 7 eilutėje ir 1 stulpelyje, tarp likusių elementų (užtamsinta sritis) randame didžiausią ir tikrąjį apibrėžiamąjį stačiakampį priskiriame inkariniam stačiakampiui . Galiausiai, kaip parodyta 14.4.2 pav. (dešinėje), atmetame visus matricos elementus 5 eilutėje ir 4 stulpelyje, tarp likusių elementų (užtamsinta sritis) randame didžiausią ir tikrąjį apibrėžiamąjį stačiakampį priskiriame inkariniam stačiakampiui . Po to mums tereikia pereiti per likusius inkarinius stačiakampius ir pagal slenkstį nuspręsti, ar jiems priskirti tikruosius apibrėžiamuosius stačiakampius.
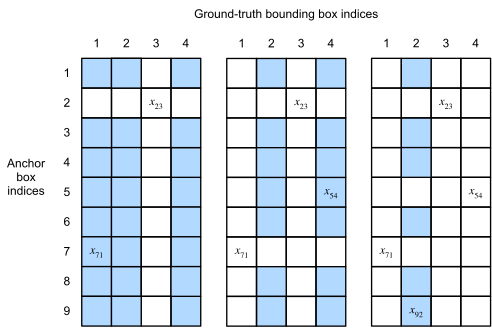
14.4.2 pav. Tikrųjų apibrėžiamųjų stačiakampių priskyrimas inkariniams stačiakampiams.
Šis algoritmas įgyvendintas toliau pateiktoje funkcijoje assign_anchor_to_bbox.
#@save
def assign_anchor_to_bbox(ground_truth, anchors, device, iou_threshold=0.5):
    """Assign closest ground-truth bounding boxes to anchor boxes."""
    num_anchors, num_gt_boxes = anchors.shape[0], ground_truth.shape[0]
    # Element x_ij in the i-th row and j-th column is the IoU of the anchor
    # box i and the ground-truth bounding box j
    jaccard = box_iou(anchors, ground_truth)
    # Initialize the tensor to hold the assigned ground-truth bounding box for
    # each anchor
    anchors_bbox_map = np.full((num_anchors,), -1, dtype=np.int32, ctx=device)
    # Assign ground-truth bounding boxes according to the threshold
    max_ious, indices = np.max(jaccard, axis=1), np.argmax(jaccard, axis=1)
    anc_i = np.nonzero(max_ious >= iou_threshold)[0]
    box_j = indices[max_ious >= iou_threshold]
    anchors_bbox_map[anc_i] = box_j
    col_discard = np.full((num_anchors,), -1)
    row_discard = np.full((num_gt_boxes,), -1)
    for _ in range(num_gt_boxes):
        max_idx = np.argmax(jaccard)  # Find the largest IoU
        box_idx = (max_idx % num_gt_boxes).astype('int32')
        anc_idx = (max_idx / num_gt_boxes).astype('int32')
        anchors_bbox_map[anc_idx] = box_idx
        jaccard[:, box_idx] = col_discard
        jaccard[anc_idx, :] = row_discard
    return anchors_bbox_map
#@save
def assign_anchor_to_bbox(ground_truth, anchors, device, iou_threshold=0.5):
    """Assign closest ground-truth bounding boxes to anchor boxes."""
    num_anchors, num_gt_boxes = anchors.shape[0], ground_truth.shape[0]
    # Element x_ij in the i-th row and j-th column is the IoU of the anchor
    # box i and the ground-truth bounding box j
    jaccard = box_iou(anchors, ground_truth)
    # Initialize the tensor to hold the assigned ground-truth bounding box for
    # each anchor
    anchors_bbox_map = torch.full((num_anchors,), -1, dtype=torch.long,
                                  device=device)
    # Assign ground-truth bounding boxes according to the threshold
    max_ious, indices = torch.max(jaccard, dim=1)
    anc_i = torch.nonzero(max_ious >= iou_threshold).reshape(-1)
    box_j = indices[max_ious >= iou_threshold]
    anchors_bbox_map[anc_i] = box_j
    col_discard = torch.full((num_anchors,), -1)
    row_discard = torch.full((num_gt_boxes,), -1)
    for _ in range(num_gt_boxes):
        max_idx = torch.argmax(jaccard)  # Find the largest IoU
        box_idx = (max_idx % num_gt_boxes).long()
        anc_idx = (max_idx / num_gt_boxes).long()
        anchors_bbox_map[anc_idx] = box_idx
        jaccard[:, box_idx] = col_discard
        jaccard[anc_idx, :] = row_discard
    return anchors_bbox_map
14.4.3.2 Klasių ir poslinkių žymėjimas
Dabar galime pažymėti kiekvieno inkarinio stačiakampio klasę ir poslinkį. Tarkime, kad inkariniam stačiakampiui priskirtas tikrasis apibrėžiamasis stačiakampis . Viena vertus, inkarinio stačiakampio klasė bus pažymėta kaip klasė. Kita vertus, inkarinio stačiakampio poslinkis bus pažymėtas pagal santykinę ir centrų koordinačių padėtį kartu su santykiniu šių dviejų stačiakampių dydžiu. Atsižvelgiant į skirtingas skirtingų stačiakampių padėtis ir dydžius duomenų rinkinyje, tiems santykiniams padėtims ir dydžiams galime taikyti transformacijas, kurios gali lemti tolygiau pasiskirsčiusius poslinkius, kuriuos lengviau pritaikyti. Čia aprašome įprastą transformaciją. **Tegul ir centrų koordinatės yra ir , jų pločiai – ir , o aukščiai – atitinkamai ir . Galime pažymėti poslinkį kaip
**
kur numatytosios konstantų reikšmės yra ir .
Ši transformacija įgyvendinta toliau pateiktoje funkcijoje offset_boxes.
#@save
def offset_boxes(anchors, assigned_bb, eps=1e-6):
    """Transform for anchor box offsets."""
    c_anc = d2l.box_corner_to_center(anchors)
    c_assigned_bb = d2l.box_corner_to_center(assigned_bb)
    offset_xy = 10 * (c_assigned_bb[:, :2] - c_anc[:, :2]) / c_anc[:, 2:]
    offset_wh = 5 * d2l.log(eps + c_assigned_bb[:, 2:] / c_anc[:, 2:])
    offset = d2l.concat([offset_xy, offset_wh], axis=1)
    return offset
Jei inkariniam stačiakampiui nepriskirtas tikrasis apibrėžiamasis stačiakampis, tiesiog pažymime inkarinio stačiakampio klasę kaip „fonas“.
Inkariniai stačiakampiai, kurių klasė yra fonas, dažnai vadinami neigiamais inkariniais stačiakampiais,
o likusieji vadinami teigiamais inkariniais stačiakampiais.
Įgyvendiname šią funkciją multibox_target,
kad pažymėtume inkarinių stačiakampių klases ir poslinkius (argumentas anchors) naudodami tikruosius apibrėžiamuosius stačiakampius (argumentas labels).
Ši funkcija fono klasę nustato į nulį, o naujos klasės sveikąjį indeksą padidina vienetu.
#@save
def multibox_target(anchors, labels):
    """Label anchor boxes using ground-truth bounding boxes."""
    batch_size, anchors = labels.shape[0], anchors.squeeze(0)
    batch_offset, batch_mask, batch_class_labels = [], [], []
    device, num_anchors = anchors.ctx, anchors.shape[0]
    for i in range(batch_size):
        label = labels[i, :, :]
        anchors_bbox_map = assign_anchor_to_bbox(
            label[:, 1:], anchors, device)
        bbox_mask = np.tile((np.expand_dims((anchors_bbox_map >= 0),
                                            axis=-1)), (1, 4)).astype('int32')
        # Initialize class labels and assigned bounding box coordinates with
        # zeros
        class_labels = d2l.zeros(num_anchors, dtype=np.int32, ctx=device)
        assigned_bb = d2l.zeros((num_anchors, 4), dtype=np.float32,
                                ctx=device)
        # Label classes of anchor boxes using their assigned ground-truth
        # bounding boxes. If an anchor box is not assigned any, we label its
        # class as background (the value remains zero)
        indices_true = np.nonzero(anchors_bbox_map >= 0)[0]
        bb_idx = anchors_bbox_map[indices_true]
        class_labels[indices_true] = label[bb_idx, 0].astype('int32') + 1
        assigned_bb[indices_true] = label[bb_idx, 1:]
        # Offset transformation
        offset = offset_boxes(anchors, assigned_bb) * bbox_mask
        batch_offset.append(offset.reshape(-1))
        batch_mask.append(bbox_mask.reshape(-1))
        batch_class_labels.append(class_labels)
    bbox_offset = d2l.stack(batch_offset)
    bbox_mask = d2l.stack(batch_mask)
    class_labels = d2l.stack(batch_class_labels)
    return (bbox_offset, bbox_mask, class_labels)
#@save
def multibox_target(anchors, labels):
    """Label anchor boxes using ground-truth bounding boxes."""
    batch_size, anchors = labels.shape[0], anchors.squeeze(0)
    batch_offset, batch_mask, batch_class_labels = [], [], []
    device, num_anchors = anchors.device, anchors.shape[0]
    for i in range(batch_size):
        label = labels[i, :, :]
        anchors_bbox_map = assign_anchor_to_bbox(
            label[:, 1:], anchors, device)
        bbox_mask = ((anchors_bbox_map >= 0).float().unsqueeze(-1)).repeat(
            1, 4)
        # Initialize class labels and assigned bounding box coordinates with
        # zeros
        class_labels = torch.zeros(num_anchors, dtype=torch.long,
                                   device=device)
        assigned_bb = torch.zeros((num_anchors, 4), dtype=torch.float32,
                                  device=device)
        # Label classes of anchor boxes using their assigned ground-truth
        # bounding boxes. If an anchor box is not assigned any, we label its
        # class as background (the value remains zero)
        indices_true = torch.nonzero(anchors_bbox_map >= 0)
        bb_idx = anchors_bbox_map[indices_true]
        class_labels[indices_true] = label[bb_idx, 0].long() + 1
        assigned_bb[indices_true] = label[bb_idx, 1:]
        # Offset transformation
        offset = offset_boxes(anchors, assigned_bb) * bbox_mask
        batch_offset.append(offset.reshape(-1))
        batch_mask.append(bbox_mask.reshape(-1))
        batch_class_labels.append(class_labels)
    bbox_offset = torch.stack(batch_offset)
    bbox_mask = torch.stack(batch_mask)
    class_labels = torch.stack(batch_class_labels)
    return (bbox_offset, bbox_mask, class_labels)
14.4.3.3 Pavyzdys
Iliustruokime inkarinių stačiakampių žymėjimą konkrečiu pavyzdžiu. Įkeltame vaizde apibrėžiame šuns ir katės tikruosius apibrėžiamuosius stačiakampius, kur pirmasis elementas yra klasė (0 šuniui ir 1 katei), o likę keturi elementai yra viršutinio kairiojo ir apatinio dešiniojo kampų ašių koordinatės (intervalas tarp 0 ir 1). Taip pat sukonstruojame penkis pažymėtinus inkarinius stačiakampius naudodami viršutinio kairiojo ir apatinio dešiniojo kampų koordinates: (indeksas prasideda nuo 0). Tada nubraižome šiuos tikruosius apibrėžiamuosius stačiakampius ir inkarinius stačiakampius vaizde.
ground_truth = d2l.tensor([[0, 0.1, 0.08, 0.52, 0.92],
                         [1, 0.55, 0.2, 0.9, 0.88]])
anchors = d2l.tensor([[0, 0.1, 0.2, 0.3], [0.15, 0.2, 0.4, 0.4],
                    [0.63, 0.05, 0.88, 0.98], [0.66, 0.45, 0.8, 0.8],
                    [0.57, 0.3, 0.92, 0.9]])

fig = d2l.plt.imshow(img)
show_bboxes(fig.axes, ground_truth[:, 1:] * bbox_scale, ['dog', 'cat'], 'k')
show_bboxes(fig.axes, anchors * bbox_scale, ['0', '1', '2', '3', '4']);
Naudodami aukščiau apibrėžtą funkciją multibox_target,
galime pažymėti šių inkarinių stačiakampių klases ir poslinkius
pagal
tikruosius apibrėžiamuosius stačiakampius šuniui ir katei.
Šiame pavyzdyje
fono, šuns ir katės klasių indeksai
yra atitinkamai 0, 1 ir 2.
Toliau pridedame dimensiją inkarinių stačiakampių ir tikrųjų apibrėžiamųjų stačiakampių pavyzdžiams.
labels = multibox_target(np.expand_dims(anchors, axis=0),
                         np.expand_dims(ground_truth, axis=0))
labels = multibox_target(anchors.unsqueeze(dim=0),
                         ground_truth.unsqueeze(dim=0))
Grąžintame rezultate yra trys elementai, visi tenzoriaus formato. Trečiajame elemente yra įvesties inkarinių stačiakampių pažymėtos klasės.
Išanalizuokime toliau grąžintus klasių žymenis pagal inkarinių stačiakampių ir tikrųjų apibrėžiamųjų stačiakampių padėtis vaizde. Pirma, tarp visų inkarinių stačiakampių ir tikrųjų apibrėžiamųjų stačiakampių porų inkarinio stačiakampio ir katės tikrojo apibrėžiamojo stačiakampio IoU yra didžiausias. Taigi klasė pažymima kaip katė. Išėmus poras, kuriose yra arba katės tikrasis apibrėžiamasis stačiakampis, tarp likusių inkarinio stačiakampio ir šuns tikrojo apibrėžiamojo stačiakampio poros IoU yra didžiausias. Taigi klasė pažymima kaip šuo. Toliau turime pereiti per likusius tris nepažymėtus inkarinius stačiakampius: , ir . atveju tikrojo apibrėžiamojo stačiakampio, kurio IoU didžiausias, klasė yra šuo, bet IoU yra žemiau iš anksto nustatyto slenksčio (0,5), todėl klasė pažymima kaip fonas; atveju tikrojo apibrėžiamojo stačiakampio, kurio IoU didžiausias, klasė yra katė, o IoU viršija slenkstį, todėl klasė pažymima kaip katė; atveju tikrojo apibrėžiamojo stačiakampio, kurio IoU didžiausias, klasė yra katė, bet reikšmė yra žemiau slenksčio, todėl klasė pažymima kaip fonas.
labels[2]
Antrasis grąžintas elementas yra kaukės kintamasis, kurio forma (rinkinio dydis, keturis kartus didesnis už inkarinių stačiakampių skaičių). Kas keturi kaukės kintamojo elementai atitinka keturias kiekvieno inkarinio stačiakampio poslinkio reikšmes. Kadangi nesirūpiname fono aptikimu, šios neigiamos klasės poslinkiai neturėtų daryti įtakos tikslo funkcijai. Elementų daugyba iš kaukės nuliai kaukės kintamajame prieš skaičiuojant tikslo funkciją išfiltruos neigiamos klasės poslinkius.
labels[1]
Pirmajame grąžintame elemente yra keturios kiekvienam inkariniam stačiakampiui pažymėtos poslinkio reikšmės. Atkreipkite dėmesį, kad neigiamos klasės inkarinių stačiakampių poslinkiai pažymėti nuliais.
labels[0]
14.4.4 Apibrėžiamųjų stačiakampių prognozavimas naudojant nemaksimalių reikšmių slopinimą
Prognozavimo metu
generuojame kelis vaizdo inkarinius stačiakampius ir prognozuojame kiekvieno iš jų klases bei poslinkius.
Prognozuojamas apibrėžiamasis stačiakampis
taip gaunamas pagal
inkarinį stačiakampį su jo prognozuotu poslinkiu.
Toliau įgyvendiname funkciją offset_inverse,
kuri kaip įvestis priima inkarus ir
poslinkių prognozes ir taiko atvirkštines poslinkio transformacijas,
kad grąžintų prognozuojamų apibrėžiamųjų stačiakampių koordinates.
#@save
def offset_inverse(anchors, offset_preds):
    """Predict bounding boxes based on anchor boxes with predicted offsets."""
    anc = d2l.box_corner_to_center(anchors)
    pred_bbox_xy = (offset_preds[:, :2] * anc[:, 2:] / 10) + anc[:, :2]
    pred_bbox_wh = d2l.exp(offset_preds[:, 2:] / 5) * anc[:, 2:]
    pred_bbox = d2l.concat((pred_bbox_xy, pred_bbox_wh), axis=1)
    predicted_bbox = d2l.box_center_to_corner(pred_bbox)
    return predicted_bbox
Kai yra daug inkarinių stačiakampių, to paties objekto apjuostiems gali būti išvesta daug panašių (su dideliu persidengimu) prognozuojamų apibrėžiamųjų stačiakampių. Kad supaprastintume išvestį, galime sujungti panašius prognozuojamus apibrėžiamuosius stačiakampius, priklausančius tam pačiam objektui, naudodami nemaksimalių reikšmių slopinimą (angl. non-maximum suppression, NMS).
Štai kaip veikia nemaksimalių reikšmių slopinimas. Prognozuojamam apibrėžiamajam stačiakampiui objektų aptikimo modelis apskaičiuoja prognozuojamą tikėtinumą kiekvienai klasei. Pažymėję didžiausią prognozuojamą tikėtinumą, šią tikimybę atitinkanti klasė yra prognozuojama klasė. Konkrečiai, vadiname prognozuojamo apibrėžiamojo stačiakampio pasitikėjimu (balu). Tame pačiame vaizde visi prognozuojami nefono apibrėžiamieji stačiakampiai surūšiuojami pagal pasitikėjimą mažėjimo tvarka, kad būtų sugeneruotas sąrašas . Tada surūšiuotą sąrašą apdorojame šiais žingsniais:
- Pasirinkite iš prognozuojamą apibrėžiamąjį stačiakampį su didžiausiu pasitikėjimu kaip pagrindą ir pašalinkite iš visus nepagrindinius prognozuojamus apibrėžiamuosius stačiakampius, kurių IoU su viršija iš anksto nustatytą slenkstį . Šiuo metu išsaugo prognozuojamą apibrėžiamąjį stačiakampį su didžiausiu pasitikėjimu, bet atmeta kitus, kurie yra per daug panašūs į jį. Trumpai tariant, tie, kurių pasitikėjimo balai yra nemaksimalūs, yra slopinami.
- Pasirinkite iš prognozuojamą apibrėžiamąjį stačiakampį su antru pagal dydį pasitikėjimu kaip kitą pagrindą ir pašalinkite iš visus nepagrindinius prognozuojamus apibrėžiamuosius stačiakampius, kurių IoU su viršija .
- Kartokite aukščiau aprašytą procesą, kol visi sąraše esantys prognozuojami apibrėžiamieji stačiakampiai bus panaudoti kaip pagrindas. Tuomet bet kurios sąraše esančios prognozuojamų apibrėžiamųjų stačiakampių poros IoU yra žemiau slenksčio ; taigi jokia pora nėra per daug panaši viena į kitą.
- Išveskite visus sąraše esančius prognozuojamus apibrėžiamuosius stačiakampius.
Toliau pateikta funkcija nms surūšiuoja pasitikėjimo balus mažėjimo tvarka ir grąžina jų indeksus.
#@save
def nms(boxes, scores, iou_threshold):
    """Sort confidence scores of predicted bounding boxes."""
    B = scores.argsort()[::-1]
    keep = []  # Indices of predicted bounding boxes that will be kept
    while B.size > 0:
        i = B[0]
        keep.append(i)
        if B.size == 1: break
        iou = box_iou(boxes[i, :].reshape(-1, 4),
                      boxes[B[1:], :].reshape(-1, 4)).reshape(-1)
        inds = np.nonzero(iou <= iou_threshold)[0]
        B = B[inds + 1]
    return np.array(keep, dtype=np.int32, ctx=boxes.ctx)
#@save
def nms(boxes, scores, iou_threshold):
    """Sort confidence scores of predicted bounding boxes."""
    B = torch.argsort(scores, dim=-1, descending=True)
    keep = []  # Indices of predicted bounding boxes that will be kept
    while B.numel() > 0:
        i = B[0]
        keep.append(i)
        if B.numel() == 1: break
        iou = box_iou(boxes[i, :].reshape(-1, 4),
                      boxes[B[1:], :].reshape(-1, 4)).reshape(-1)
        inds = torch.nonzero(iou <= iou_threshold).reshape(-1)
        B = B[inds + 1]
    return d2l.tensor(keep, device=boxes.device)
Apibrėžiame šią funkciją multibox_detection,
kad taikytume nemaksimalių reikšmių slopinimą
prognozuojamiems apibrėžiamiesiems stačiakampiams.
Nesijaudinkite, jei įgyvendinimas atrodo
šiek tiek sudėtingas: iškart po įgyvendinimo parodysime, kaip jis veikia,
konkrečiu pavyzdžiu.
#@save
def multibox_detection(cls_probs, offset_preds, anchors, nms_threshold=0.5,
                       pos_threshold=0.009999999):
    """Predict bounding boxes using non-maximum suppression."""
    device, batch_size = cls_probs.ctx, cls_probs.shape[0]
    anchors = np.squeeze(anchors, axis=0)
    num_classes, num_anchors = cls_probs.shape[1], cls_probs.shape[2]
    out = []
    for i in range(batch_size):
        cls_prob, offset_pred = cls_probs[i], offset_preds[i].reshape(-1, 4)
        conf, class_id = np.max(cls_prob[1:], 0), np.argmax(cls_prob[1:], 0)
        predicted_bb = offset_inverse(anchors, offset_pred)
        keep = nms(predicted_bb, conf, nms_threshold)
        # Find all non-`keep` indices and set the class to background
        all_idx = np.arange(num_anchors, dtype=np.int32, ctx=device)
        combined = d2l.concat((keep, all_idx))
        unique, counts = np.unique(combined, return_counts=True)
        non_keep = unique[counts == 1]
        all_id_sorted = d2l.concat((keep, non_keep))
        class_id[non_keep] = -1
        class_id = class_id[all_id_sorted].astype('float32')
        conf, predicted_bb = conf[all_id_sorted], predicted_bb[all_id_sorted]
        # Here `pos_threshold` is a threshold for positive (non-background)
        # predictions
        below_min_idx = (conf < pos_threshold)
        class_id[below_min_idx] = -1
        conf[below_min_idx] = 1 - conf[below_min_idx]
        pred_info = d2l.concat((np.expand_dims(class_id, axis=1),
                                np.expand_dims(conf, axis=1),
                                predicted_bb), axis=1)
        out.append(pred_info)
    return d2l.stack(out)
#@save
def multibox_detection(cls_probs, offset_preds, anchors, nms_threshold=0.5,
                       pos_threshold=0.009999999):
    """Predict bounding boxes using non-maximum suppression."""
    device, batch_size = cls_probs.device, cls_probs.shape[0]
    anchors = anchors.squeeze(0)
    num_classes, num_anchors = cls_probs.shape[1], cls_probs.shape[2]
    out = []
    for i in range(batch_size):
        cls_prob, offset_pred = cls_probs[i], offset_preds[i].reshape(-1, 4)
        conf, class_id = torch.max(cls_prob[1:], 0)
        predicted_bb = offset_inverse(anchors, offset_pred)
        keep = nms(predicted_bb, conf, nms_threshold)
        # Find all non-`keep` indices and set the class to background
        all_idx = torch.arange(num_anchors, dtype=torch.long, device=device)
        combined = torch.cat((keep, all_idx))
        uniques, counts = combined.unique(return_counts=True)
        non_keep = uniques[counts == 1]
        all_id_sorted = torch.cat((keep, non_keep))
        class_id[non_keep] = -1
        class_id = class_id[all_id_sorted]
        conf, predicted_bb = conf[all_id_sorted], predicted_bb[all_id_sorted]
        # Here `pos_threshold` is a threshold for positive (non-background)
        # predictions
        below_min_idx = (conf < pos_threshold)
        class_id[below_min_idx] = -1
        conf[below_min_idx] = 1 - conf[below_min_idx]
        pred_info = torch.cat((class_id.unsqueeze(1),
                               conf.unsqueeze(1),
                               predicted_bb), dim=1)
        out.append(pred_info)
    return d2l.stack(out)
Dabar pritaikykime aukščiau pateiktus įgyvendinimus konkrečiam pavyzdžiui su keturiais inkariniais stačiakampiais. Paprastumo dėlei darome prielaidą, kad prognozuojami poslinkiai yra visi nuliai. Tai reiškia, kad prognozuojami apibrėžiamieji stačiakampiai yra inkariniai stačiakampiai. Kiekvienai klasei – fonui, šuniui ir katei – taip pat apibrėžiame jos prognozuojamą tikėtinumą.
anchors = d2l.tensor([[0.1, 0.08, 0.52, 0.92], [0.08, 0.2, 0.56, 0.95],
                      [0.15, 0.3, 0.62, 0.91], [0.55, 0.2, 0.9, 0.88]])
offset_preds = d2l.tensor([0] * d2l.size(anchors))
cls_probs = d2l.tensor([[0] * 4,  # Predicted background likelihood
                      [0.9, 0.8, 0.7, 0.1],  # Predicted dog likelihood
                      [0.1, 0.2, 0.3, 0.9]])  # Predicted cat likelihood
Galime nubraižyti šiuos prognozuojamus apibrėžiamuosius stačiakampius su jų pasitikėjimu vaizde.
fig = d2l.plt.imshow(img)
show_bboxes(fig.axes, anchors * bbox_scale,
            ['dog=0.9', 'dog=0.8', 'dog=0.7', 'cat=0.9'])
Dabar galime iškviesti funkciją multibox_detection,
kad atliktume nemaksimalių reikšmių slopinimą,
kur slenkstis nustatytas į 0,5.
Atkreipkite dėmesį, kad pridedame
pavyzdžių dimensiją tenzoriaus įvestyje.
Matome, kad grąžinto rezultato forma yra (rinkinio dydis, inkarinių stačiakampių skaičius, 6). Šeši giliausios dimensijos elementai pateikia išvesties informaciją to paties prognozuojamo apibrėžiamojo stačiakampio. Pirmasis elementas yra prognozuojamos klasės indeksas, prasidedantis nuo 0 (0 yra šuo, o 1 – katė). Reikšmė -1 rodo foną arba pašalinimą nemaksimalių reikšmių slopinimo metu. Antrasis elementas yra prognozuojamo apibrėžiamojo stačiakampio pasitikėjimas. Likę keturi elementai yra prognozuojamo apibrėžiamojo stačiakampio viršutinio kairiojo ir apatinio dešiniojo kampų ašių koordinatės atitinkamai (intervalas tarp 0 ir 1).
output = multibox_detection(np.expand_dims(cls_probs, axis=0),
                            np.expand_dims(offset_preds, axis=0),
                            np.expand_dims(anchors, axis=0),
                            nms_threshold=0.5)
output
output = multibox_detection(cls_probs.unsqueeze(dim=0),
                            offset_preds.unsqueeze(dim=0),
                            anchors.unsqueeze(dim=0),
                            nms_threshold=0.5)
output
Pašalinę tuos prognozuojamus apibrėžiamuosius stačiakampius, kurių klasė yra -1, galime išvesti galutinį prognozuojamą apibrėžiamąjį stačiakampį, kurį paliko nemaksimalių reikšmių slopinimas.
fig = d2l.plt.imshow(img)
for i in d2l.numpy(output[0]):
    if i[0] == -1:
        continue
    label = ('dog=', 'cat=')[int(i[0])] + str(i[1])
    show_bboxes(fig.axes, [d2l.tensor(i[2:]) * bbox_scale], label)
Praktikoje prognozuojamus apibrėžiamuosius stačiakampius su mažesniu pasitikėjimu galime pašalinti dar prieš atlikdami nemaksimalių reikšmių slopinimą, taip sumažindami šio algoritmo skaičiavimus. Taip pat galime papildomai apdoroti nemaksimalių reikšmių slopinimo išvestį, pavyzdžiui, galutinėje išvestyje palikdami tik rezultatus su didesniu pasitikėjimu.
14.4.5 Santrauka
- Generuojame skirtingos formos inkarinius stačiakampius, kurių centras yra kiekvienas vaizdo pikselis.
- Sankirtos ir sąjungos santykis (IoU), dar žinomas kaip Žakaro indeksas, matuoja dviejų apibrėžiamųjų stačiakampių panašumą. Tai jų sankirtos ploto ir sąjungos ploto santykis.
- Apmokymo aibėje kiekvienam inkariniam stačiakampiui reikia dviejų tipų žymenų. Vienas yra su inkariniu stačiakampiu susijusio objekto klasė, o kitas – tikrojo apibrėžiamojo stačiakampio poslinkis inkarinio stačiakampio atžvilgiu.
- Prognozavimo metu galime naudoti nemaksimalių reikšmių slopinimą (NMS), kad pašalintume panašius prognozuojamus apibrėžiamuosius stačiakampius ir taip supaprastintume išvestį.
14.4.6 Pratimai
- Pakeiskite funkcijos
multibox_priorreikšmessizesirratios. Kaip pasikeičia sugeneruoti inkariniai stačiakampiai? - Sukonstruokite ir vizualizuokite du apibrėžiamuosius stačiakampius, kurių IoU yra 0,5. Kaip jie persidengia?
- Pakeiskite kintamąjį
anchors14.4.3 skyrelis ir 14.4.4 skyrelis. Kaip keičiasi rezultatai? - Nemaksimalių reikšmių slopinimas yra godusis algoritmas, kuris slopina prognozuojamus apibrėžiamuosius stačiakampius juos pašalindamas. Ar įmanoma, kad kai kurie iš šių pašalintų iš tikrųjų yra naudingi? Kaip šį algoritmą galima modifikuoti, kad slopintų švelniai? Galite remtis Soft-NMS (Bodla ir kt., 2017).
- Ar nemaksimalių reikšmių slopinimą galima išmokti, o ne sukurti rankiniu būdu?