
14.8 Sritymis pagrįsti CNN (R-CNN)
Be vieno praėjimo daugiastačiakampio aptikimo, aprašyto 14.7 skyrelis, sritymis pagrįsti CNN arba sritys su CNN požymiais (R-CNN) taip pat yra vienas iš daugelio novatoriškų giliojo mokymosi taikymo objektų aptikimui metodų (Girshick ir kt., 2014). Šiame skyrelyje pristatysime R-CNN ir jo patobulinimų seriją: greitąjį R-CNN (Girshick, 2015), greitesnįjį R-CNN (Ren ir kt., 2015) ir kaukių R-CNN (He ir kt., 2017). Dėl ribotos vietos susitelksime tik į šių modelių dizainą.
14.8.1 R-CNN
R-CNN pirmiausia iš įvesties vaizdo išgauna daug (pvz., 2000) sričių pasiūlymų (pvz., inkarinius stačiakampius taip pat galima laikyti sričių pasiūlymais), pažymėdamas jų klases ir apibrėžiamuosius stačiakampius (pvz., poslinkius). (Girshick ir kt., 2014) Tada CNN naudojamas tiesioginiam sklidimui atlikti kiekvienam sričių pasiūlymui, kad būtų išgauti jo požymiai. Toliau kiekvieno sričių pasiūlymo požymiai naudojami šio sričių pasiūlymo klasei ir apibrėžiamajam stačiakampiui prognozuoti.
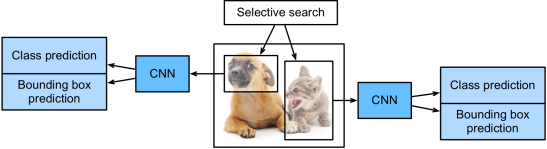
14.8.1 pav. R-CNN modelis.
14.8.1 pav. parodytas R-CNN modelis. Konkrečiau, R-CNN sudaro šie keturi žingsniai:
- Atlikite selektyviąją paiešką (angl. selective search), kad išgautumėte kelis aukštos kokybės sričių pasiūlymus įvesties vaizde (Uijlings ir kt., 2013). Šios pasiūlytos sritys paprastai atrenkamos keliais masteliais, skirtingų formų ir dydžių. Kiekvienas sričių pasiūlymas bus pažymėtas klase ir tikruoju apibrėžiamuoju stačiakampiu.
- Pasirinkite iš anksto apmokytą CNN ir nupjaukite jį prieš išvesties sluoksnį. Pakeiskite kiekvieno sričių pasiūlymo dydį į tinklo reikalaujamą įvesties dydį ir per tiesioginį sklidimą išveskite sričių pasiūlymo išgautus požymius.
- Paimkite kiekvieno sričių pasiūlymo išgautus požymius ir pažymėtą klasę kaip pavyzdį. Apmokykite kelias atraminių vektorių mašinas objektams klasifikuoti, kur kiekviena atraminių vektorių mašina atskirai nustato, ar pavyzdyje yra tam tikra klasė.
- Paimkite kiekvieno sričių pasiūlymo išgautus požymius ir pažymėtą apibrėžiamąjį stačiakampį kaip pavyzdį. Apmokykite tiesinės regresijos modelį tikrajam apibrėžiamajam stačiakampiui prognozuoti.
Nors R-CNN modelis naudoja iš anksto apmokytus CNN, kad veiksmingai išgautų vaizdų požymius, jis yra lėtas. Įsivaizduokite, kad iš vieno įvesties vaizdo atrenkame tūkstančius sričių pasiūlymų: objektų aptikimui reikia tūkstančių CNN tiesioginio sklidimo kartų. Dėl šios milžiniškos skaičiavimo apkrovos R-CNN plačiai naudoti realaus pasaulio taikymuose neįmanoma.
14.8.2 Greitasis R-CNN
Pagrindinis R-CNN našumo kliūtis slypi nepriklausomame CNN tiesioginiame sklidime kiekvienam sričių pasiūlymui, nesidalijant skaičiavimais. Kadangi šios sritys paprastai persidengia, nepriklausomas požymių išgavimas lemia daug pasikartojančių skaičiavimų. Vienas iš pagrindinių greitojo R-CNN patobulinimų, palyginti su R-CNN, yra tai, kad CNN tiesioginis sklidimas atliekamas tik visam vaizdui (Girshick, 2015).
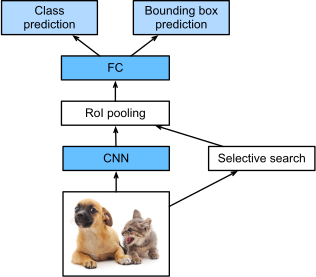
14.8.2 pav. Greitasis R-CNN modelis.
14.8.2 pav. aprašytas greitasis R-CNN modelis. Pagrindiniai jo skaičiavimai yra tokie:
- Palyginti su R-CNN, greitajame R-CNN požymiams išgauti skirto CNN įvestis yra visas vaizdas, o ne atskiri sričių pasiūlymai. Be to, šis CNN yra apmokomas. Turint įvesties vaizdą, tegul CNN išvesties forma yra .
- Tarkime, kad selektyvioji paieška sugeneruoja sričių pasiūlymų. Šie sričių pasiūlymai (skirtingų formų) žymi dominančias sritis (skirtingų formų) CNN išvestyje. Tada iš šių dominančių sričių išgaunami tos pačios formos požymiai (tarkime, nurodytas aukštis ir plotis ), kad juos būtų lengva sukonkatenuoti. Tam pasiekti greitasis R-CNN pristato dominančios srities (angl. region of interest, RoI) sutelkimo sluoksnį: CNN išvestis ir sričių pasiūlymai paduodami į šį sluoksnį, kuris išveda sukonkatenuotus požymius, kurių forma , išgautus visiems sričių pasiūlymams.
- Naudodami pilnai sujungtą sluoksnį, paverskite sukonkatenuotus požymius į išvestį, kurios forma , kur priklauso nuo modelio dizaino.
- Prognozuokite kiekvieno iš sričių pasiūlymų klasę ir apibrėžiamąjį stačiakampį. Konkrečiau, klasės ir apibrėžiamojo stačiakampio prognozavime pilnai sujungto sluoksnio išvestį paverskite atitinkamai išvestimi, kurios forma ( yra klasių skaičius), ir išvestimi, kurios forma . Klasės prognozavimui naudojama softmax regresija.
Greitajame R-CNN pasiūlytas dominančios srities sutelkimo sluoksnis skiriasi nuo sutelkimo sluoksnio, pristatyto 7.5 skyrelis. Sutelkimo sluoksnyje išvesties formą valdome netiesiogiai, nurodydami sutelkimo lango dydžius, papildymą ir žingsnį. Priešingai, dominančios srities sutelkimo sluoksnyje išvesties formą galime nurodyti tiesiogiai.
Pavyzdžiui, nurodykime kiekvienos srities išvesties aukštį ir plotį atitinkamai kaip ir . Bet kuriam dominančios srities langui, kurio forma , šis langas padalijamas į tinklelį poslangių, kur kiekvieno poslangio forma yra apytiksliai . Praktikoje bet kurio poslangio aukštis ir plotis suapvalinami aukštyn, o didžiausias elementas naudojamas kaip poslangio išvestis. Todėl dominančios srities sutelkimo sluoksnis gali išgauti tos pačios formos požymius net kai dominančios sritys turi skirtingas formas.
Kaip iliustracinis pavyzdys, 14.8.3 pav. įvestyje pasirinkta viršutinė kairioji dominanti sritis. Šiai dominančiai sričiai naudojame dominančios srities sutelkimo sluoksnį, kad gautume išvestį. Atkreipkite dėmesį, kad kiekviename iš keturių padalytų poslangių yra elementai 0, 1, 4 ir 5 (5 yra maksimumas); 2 ir 6 (6 yra maksimumas); 8 ir 9 (9 yra maksimumas); ir 10.
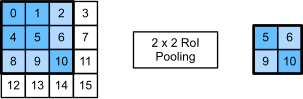
14.8.3 pav. dominančios srities sutelkimo sluoksnis.
Toliau parodome dominančios srities sutelkimo sluoksnio skaičiavimą. Tarkime, kad CNN išgautų požymių X aukštis ir plotis yra 4, ir yra tik vienas kanalas.
from mxnet import np, npx

npx.set_np()

X = np.arange(16).reshape(1, 1, 4, 4)
X
import torch
import torchvision

X = torch.arange(16.).reshape(1, 1, 4, 4)
X
Be to, tarkime, kad įvesties vaizdo aukštis ir plotis yra po 40 pikselių ir kad selektyvioji paieška šiame vaizde sugeneruoja du sričių pasiūlymus. Kiekvienas sričių pasiūlymas išreiškiamas penkiais elementais: jo objekto klase, po kurios eina viršutinio kairiojo ir apatinio dešiniojo kampų koordinatės.
rois = np.array([[0, 0, 0, 20, 20], [0, 0, 10, 30, 30]])
rois = torch.Tensor([[0, 0, 0, 20, 20], [0, 0, 10, 30, 30]])
Kadangi X aukštis ir plotis yra įvesties vaizdo aukščio ir pločio,
abiejų sričių pasiūlymų koordinatės
padauginamos iš 0,1 pagal nurodytą argumentą spatial_scale.
Tada dvi dominančios sritys X pažymimos kaip X[:, :, 0:3, 0:3] ir X[:, :, 1:4, 0:4] atitinkamai.
Galiausiai dominančios srities sutelkime
kiekviena dominanti sritis padalijama
į poslangių tinklelį, kad
būtų išgauti tos pačios formos požymiai.
npx.roi_pooling(X, rois, pooled_size=(2, 2), spatial_scale=0.1)
torchvision.ops.roi_pool(X, rois, output_size=(2, 2), spatial_scale=0.1)
14.8.3 Greitesnysis R-CNN
Kad objektų aptikimas būtų tikslesnis, greitasis R-CNN modelis paprastai turi sugeneruoti daug sričių pasiūlymų selektyviojoje paieškoje. Kad sričių pasiūlymų skaičius sumažėtų neprarandant tikslumo, greitesnysis R-CNN siūlo selektyviąją paiešką pakeisti sričių pasiūlymų tinklu (Ren ir kt., 2015).
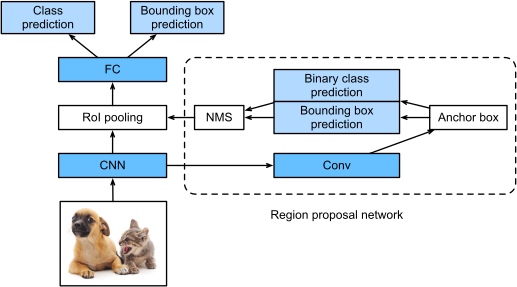
14.8.4 pav. Greitesnysis R-CNN modelis.
14.8.4 pav. parodytas greitesnysis R-CNN modelis. Palyginti su greitaisiais R-CNN, greitesnysis R-CNN pakeičia tik sričių pasiūlymų metodą: selektyviąją paiešką keičia sričių pasiūlymų tinklu. Likusi modelio dalis lieka nepakitusi. Sričių pasiūlymų tinklas veikia šiais žingsniais:
- Naudokite konvoliucinį sluoksnį su 1 papildymu, kad paverstumėte CNN išvestį nauja išvestimi su kanalų. Taip kiekvienas CNN išgautų požymių žemėlapių erdvinių dimensijų vienetas gauna naują ilgio požymių vektorių.
- Aplink kiekvieną požymių žemėlapių pikselį sugeneruokite kelis skirtingų mastelių ir kraštinių santykių inkarinius stačiakampius ir juos pažymėkite.
- Naudodami ilgio požymių vektorių kiekvieno inkarinio stačiakampio centre, prognozuokite šio inkarinio stačiakampio dvejetainę klasę (fonas arba objektai) ir apibrėžiamąjį stačiakampį.
- Atsižvelkite į tuos prognozuojamus apibrėžiamuosius stačiakampius, kurių prognozuojamos klasės yra objektai. Pašalinkite persidengiančius rezultatus naudodami nemaksimalių reikšmių slopinimą. Likę prognozuojami objektų apibrėžiamieji stačiakampiai yra sričių pasiūlymai, reikalingi dominančios srities sutelkimo sluoksniui.
Verta pažymėti, kad kaip greitesniojo R-CNN modelio dalis, sričių pasiūlymų tinklas apmokomas kartu su likusia modelio dalimi. Kitaip tariant, greitesniojo R-CNN tikslo funkcija apima ne tik klasės ir apibrėžiamojo stačiakampio prognozavimą objektų aptikime, bet ir inkarinių stačiakampių dvejetainės klasės bei apibrėžiamojo stačiakampio prognozavimą sričių pasiūlymų tinkle. Dėl apmokymo nuo pradžios iki galo sričių pasiūlymų tinklas išmoksta, kaip generuoti aukštos kokybės sričių pasiūlymus, kad objektų aptikimas išliktų tikslus su sumažintu sričių pasiūlymų skaičiumi, kurie išmokstami iš duomenų.
14.8.4 Kaukių R-CNN
Apmokymo duomenų rinkinyje, jei vaizduose taip pat pažymėtos pikselių lygmens objektų padėtys, kaukių R-CNN gali veiksmingai pasinaudoti tokiais išsamiais žymenimis, kad dar labiau pagerintų objektų aptikimo tikslumą (He ir kt., 2017).
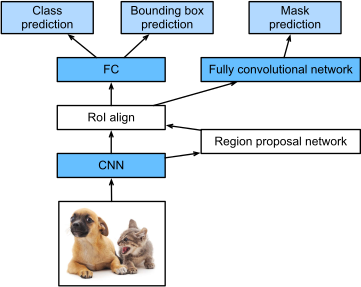
14.8.5 pav. Kaukių R-CNN modelis.
Kaip parodyta 14.8.5 pav., kaukių R-CNN yra modifikuotas remiantis greitesniuoju R-CNN. Konkrečiai, kaukių R-CNN pakeičia dominančios srities sutelkimo sluoksnį dominančios srities (RoI) sulygiavimo sluoksniu. Šis dominančios srities sulygiavimo sluoksnis naudoja bitiesinę interpoliaciją, kad išsaugotų erdvinę informaciją požymių žemėlapiuose, o tai labiau tinka pikselių lygmens prognozavimui. Šio sluoksnio išvestis apima tos pačios formos požymių žemėlapius visoms dominančioms sritims. Jie naudojami prognozuoti ne tik kiekvienos dominančios srities klasę ir apibrėžiamąjį stačiakampį, bet ir pikselių lygmens objekto padėtį per papildomą pilnai konvoliucinį tinklą. Daugiau informacijos apie pilnai konvoliucinio tinklo naudojimą vaizdo pikselių lygmens semantikai prognozuoti bus pateikta tolesniuose šio skyriaus skyreliuose.
14.8.5 Santrauka
- R-CNN iš įvesties vaizdo išgauna daug sričių pasiūlymų, naudoja CNN tiesioginiam sklidimui atlikti kiekvienam sričių pasiūlymui, kad išgautų jo požymius, tada naudoja šiuos požymius šio sričių pasiūlymo klasei ir apibrėžiamajam stačiakampiui prognozuoti.
- Vienas iš pagrindinių greitojo R-CNN patobulinimų, palyginti su R-CNN, yra tai, kad CNN tiesioginis sklidimas atliekamas tik visam vaizdui. Jis taip pat pristato dominančios srities sutelkimo sluoksnį, kad tos pačios formos požymius būtų galima išgauti iš skirtingų formų dominančių sričių.
- Greitesnysis R-CNN pakeičia greitajame R-CNN naudojamą selektyviąją paiešką kartu apmokomu sričių pasiūlymų tinklu, kad objektų aptikimas išliktų tikslus su sumažintu sričių pasiūlymų skaičiumi.
- Remdamasis greitesniuoju R-CNN, kaukių R-CNN papildomai pristato pilnai konvoliucinį tinklą, kad pasinaudotų pikselių lygmens žymenimis ir dar labiau pagerintų objektų aptikimo tikslumą.
14.8.6 Pratimai
- Ar galime objektų aptikimą formuluoti kaip vieną regresijos uždavinį, pavyzdžiui, prognozuojant apibrėžiamuosius stačiakampius ir klasių tikimybes? Galite remtis YOLO modelio dizainu (Redmon ir kt., 2016).
- Palyginkite vieno praėjimo daugiastačiakampį aptikimą su šiame skyrelyje pristatytais metodais. Kokie yra jų pagrindiniai skirtumai? Galite remtis (Zhao ir kt., 2019) 2 paveikslu.