
14.10 Transponuotoji konvoliucija
Iki šiol matyti CNN sluoksniai, tokie kaip konvoliuciniai sluoksniai (7.2 skyrelis) ir sutelkimo sluoksniai (7.5 skyrelis), paprastai sumažina (sumažina skiriamąją gebą) įvesties erdvines dimensijas (aukštį ir plotį) arba palieka jas nepakitusias. Semantiniame segmentavime, kuris klasifikuoja pikselių lygmeniu, būtų patogu, jei įvesties ir išvesties erdvinės dimensijos būtų tokios pačios. Pavyzdžiui, vieno išvesties pikselio kanalų dimensija gali talpinti to paties erdvinės padėties įvesties pikselio klasifikavimo rezultatus.
Kad tai pasiektume, ypač po to, kai CNN sluoksniai sumažino erdvines dimensijas, galime naudoti kito tipo CNN sluoksnius, kurie gali padidinti (padidinti skiriamąją gebą) tarpinių požymių žemėlapių erdvines dimensijas. Šiame skyrelyje pristatysime transponuotąją konvoliuciją, dar vadinamą dalinio žingsnio konvoliucija (Dumoulin ir Visin, 2016), skirtą konvoliucijos atliktoms mažinimo operacijoms atšaukti.
from mxnet import np, npx, init
from mxnet.gluon import nn
from d2l import mxnet as d2l

npx.set_np()
import torch
from torch import nn
from d2l import torch as d2l
14.10.1 Pagrindinė operacija
Kol kas ignoruodami kanalus, pradėkime nuo pagrindinės transponuotosios konvoliucijos operacijos su 1 žingsniu ir be papildymo. Tarkime, kad turime įvesties tenzorių ir branduolį. Stumdant branduolio langą su 1 žingsniu kartų kiekvienoje eilutėje ir kartų kiekviename stulpelyje, gaunama iš viso tarpinių rezultatų. Kiekvienas tarpinis rezultatas yra tenzorius, inicializuotas nuliais. Kad apskaičiuotume kiekvieną tarpinį tenzorių, kiekvienas įvesties tenzoriaus elementas dauginamas iš branduolio, kad gautas tenzorius pakeistų dalį kiekviename tarpiniame tenzoriuje. Atkreipkite dėmesį, kad pakeistos dalies padėtis kiekviename tarpiniame tenzoriuje atitinka skaičiavimui naudojamo įvesties tenzoriaus elemento padėtį. Galiausiai visi tarpiniai rezultatai susumuojami, kad gautume išvestį.
Pavyzdžiui, 14.10.1 pav. iliustruoja, kaip transponuotoji konvoliucija su branduoliu apskaičiuojama įvesties tenzoriui.
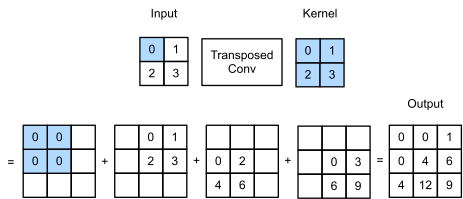
14.10.1 pav. Transponuotoji konvoliucija su branduoliu. Užtamsintos dalys yra tarpinio tenzoriaus dalis, taip pat skaičiavimui naudojami įvesties ir branduolio tenzorių elementai.
Galime (įgyvendinti šią pagrindinę transponuotosios konvoliucijos operaciją) trans_conv įvesties matricai X ir branduolio matricai K.
def trans_conv(X, K):
    h, w = K.shape
    Y = d2l.zeros((X.shape[0] + h - 1, X.shape[1] + w - 1))
    for i in range(X.shape[0]):
        for j in range(X.shape[1]):
            Y[i: i + h, j: j + w] += X[i, j] * K
    return Y
Priešingai nei įprasta konvoliucija (7.2 skyrelis), kuri sumažina įvesties elementus
per branduolį,
transponuotoji konvoliucija
išskleidžia įvesties elementus
per branduolį, taip
sukurdama išvestį,
kuri yra didesnė už įvestį.
Galime sukonstruoti įvesties tenzorių X ir branduolio tenzorių K iš 14.10.1 pav., kad patvirtintume aukščiau pateikto pagrindinės dvimatės transponuotosios konvoliucijos operacijos įgyvendinimo išvestį.
X = d2l.tensor([[0.0, 1.0], [2.0, 3.0]])
K = d2l.tensor([[0.0, 1.0], [2.0, 3.0]])
trans_conv(X, K)
Alternatyviai,
kai įvestis X ir branduolys K abu yra
keturmačiai tenzoriai,
galime naudoti aukšto lygio API tiems patiems rezultatams gauti.
X, K = X.reshape(1, 1, 2, 2), K.reshape(1, 1, 2, 2)
tconv = nn.Conv2DTranspose(1, kernel_size=2)
tconv.initialize(init.Constant(K))
tconv(X)
X, K = X.reshape(1, 1, 2, 2), K.reshape(1, 1, 2, 2)
tconv = nn.ConvTranspose2d(1, 1, kernel_size=2, bias=False)
tconv.weight.data = K
tconv(X)
14.10.2 Papildymas, žingsniai ir keli kanalai
Skirtingai nei įprastoje konvoliucijoje, kur papildymas taikomas įvesčiai, transponuotojoje konvoliucijoje jis taikomas išvesčiai. Pavyzdžiui, nurodžius papildymo skaičių abiejose aukščio ir pločio pusėse lygų 1, pirmoji ir paskutinė eilutės bei stulpeliai bus pašalinti iš transponuotosios konvoliucijos išvesties.
tconv = nn.Conv2DTranspose(1, kernel_size=2, padding=1)
tconv.initialize(init.Constant(K))
tconv(X)
tconv = nn.ConvTranspose2d(1, 1, kernel_size=2, padding=1, bias=False)
tconv.weight.data = K
tconv(X)
Transponuotojoje konvoliucijoje žingsniai nurodomi tarpiniams rezultatams (taigi ir išvesčiai), o ne įvesčiai. Naudojant tuos pačius įvesties ir branduolio tenzorius iš 14.10.1 pav., pakeitus žingsnį iš 1 į 2, padidėja tiek tarpinių tenzorių aukštis, tiek plotis, taigi ir išvesties tenzorius 14.10.2 pav..

14.10.2 pav. Transponuotoji konvoliucija su branduoliu ir 2 žingsniu. Užtamsintos dalys yra tarpinio tenzoriaus dalis, taip pat skaičiavimui naudojami įvesties ir branduolio tenzorių elementai.
Šis kodo fragmentas gali patvirtinti transponuotosios konvoliucijos išvestį su 2 žingsniu 14.10.2 pav..
tconv = nn.Conv2DTranspose(1, kernel_size=2, strides=2)
tconv.initialize(init.Constant(K))
tconv(X)
tconv = nn.ConvTranspose2d(1, 1, kernel_size=2, stride=2, bias=False)
tconv.weight.data = K
tconv(X)
Kelių įvesties ir išvesties kanalų atveju transponuotoji konvoliucija veikia taip pat kaip įprasta konvoliucija. Tarkime, kad įvestis turi kanalų ir kad transponuotoji konvoliucija priskiria branduolio tenzorių kiekvienam įvesties kanalui. Kai nurodoma keli išvesties kanalai, kiekvienam išvesties kanalui turėsime branduolį.
Apskritai, jei paduodame į konvoliucinį sluoksnį , kad išvestume , ir sukuriame transponuotąjį konvoliucinį sluoksnį su tais pačiais hiperparametrais kaip , išskyrus išvesties kanalų skaičių, kuris yra lygus kanalų skaičiui, tai turės tokią pačią formą kaip . Tai galima iliustruoti šiuo pavyzdžiu.
X = np.random.uniform(size=(1, 10, 16, 16))
conv = nn.Conv2D(20, kernel_size=5, padding=2, strides=3)
tconv = nn.Conv2DTranspose(10, kernel_size=5, padding=2, strides=3)
conv.initialize()
tconv.initialize()
tconv(conv(X)).shape == X.shape
X = torch.rand(size=(1, 10, 16, 16))
conv = nn.Conv2d(10, 20, kernel_size=5, padding=2, stride=3)
tconv = nn.ConvTranspose2d(20, 10, kernel_size=5, padding=2, stride=3)
tconv(conv(X)).shape == X.shape
14.10.3 Sąryšis su matricos transponavimu
Transponuotoji konvoliucija pavadinta
matricos transponavimo vardu.
Kad paaiškintume,
pirmiausia pažiūrėkime,
kaip įgyvendinti konvoliucijas
naudojant matricų daugybą.
Toliau pateiktame pavyzdyje apibrėžiame įvestį X ir konvoliucijos branduolį K, o tada naudojame funkciją corr2d konvoliucijos išvesčiai Y apskaičiuoti.
X = d2l.arange(9.0).reshape(3, 3)
K = d2l.tensor([[1.0, 2.0], [3.0, 4.0]])
Y = d2l.corr2d(X, K)
Y
Toliau perrašome konvoliucijos branduolį K kaip
retąją svorių matricą W,
kurioje yra daug nulių.
Svorių matricos forma yra (, ),
kur nenuliniai elementai gaunami
iš konvoliucijos branduolio K.
def kernel2matrix(K):
    k, W = d2l.zeros(5), d2l.zeros((4, 9))
    k[:2], k[3:5] = K[0, :], K[1, :]
    W[0, :5], W[1, 1:6], W[2, 3:8], W[3, 4:] = k, k, k, k
    return W

W = kernel2matrix(K)
W
Sukonkatenuokite įvestį X eilutė po eilutės, kad gautumėte 9 ilgio vektorių. Tada W ir vektorizuoto X matricų daugyba duoda 4 ilgio vektorių.
Pakeitę jo formą, galime gauti tą patį rezultatą Y
iš aukščiau pateiktos pradinės konvoliucijos operacijos:
ką tik įgyvendinome konvoliucijas naudodami matricų daugybą.
Y == d2l.matmul(W, d2l.reshape(X, -1)).reshape(2, 2)
Panašiai galime įgyvendinti transponuotąsias konvoliucijas naudodami
matricų daugybą.
Toliau pateiktame pavyzdyje
išvestį Y iš aukščiau pateiktos
įprastos konvoliucijos
imame kaip transponuotosios konvoliucijos įvestį.
Kad įgyvendintume šią operaciją dauginant matricas,
tereikia transponuoti svorių matricą W,
kurios nauja forma yra .
Z = trans_conv(Y, K)
Z == d2l.matmul(W.T, d2l.reshape(Y, -1)).reshape(3, 3)
Apsvarstykime konvoliucijos įgyvendinimą dauginant matricas. Turint įvesties vektorių ir svorių matricą , konvoliucijos tiesioginio sklidimo funkciją galima įgyvendinti dauginant jos įvestį iš svorių matricos ir išvedant vektorių . Kadangi atgalinis sklidimas vadovaujasi grandinės taisykle ir , konvoliucijos atgalinio sklidimo funkciją galima įgyvendinti dauginant jos įvestį iš transponuotosios svorių matricos . Todėl transponuotasis konvoliucinis sluoksnis tiesiog gali sukeisti konvoliucinio sluoksnio tiesioginio sklidimo funkciją ir atgalinio sklidimo funkciją: jo tiesioginio sklidimo ir atgalinio sklidimo funkcijos daugina savo įvesties vektorių atitinkamai iš ir .
14.10.4 Santrauka
- Priešingai nei įprasta konvoliucija, kuri sumažina įvesties elementus per branduolį, transponuotoji konvoliucija išskleidžia įvesties elementus per branduolį, taip sukurdama išvestį, kuri yra didesnė už įvestį.
- Jei paduodame į konvoliucinį sluoksnį , kad išvestume , ir sukuriame transponuotąjį konvoliucinį sluoksnį su tais pačiais hiperparametrais kaip , išskyrus išvesties kanalų skaičių, kuris yra lygus kanalų skaičiui, tai turės tokią pačią formą kaip .
- Konvoliucijas galime įgyvendinti naudodami matricų daugybą. Transponuotasis konvoliucinis sluoksnis tiesiog gali sukeisti konvoliucinio sluoksnio tiesioginio sklidimo funkciją ir atgalinio sklidimo funkciją.
14.10.5 Pratimai
- 14.10.3 skyrelis konvoliucijos įvestis
Xir transponuotosios konvoliucijos išvestisZturi tokią pačią formą. Ar jų reikšmės tokios pačios? Kodėl? - Ar efektyvu konvoliucijoms įgyvendinti naudoti matricų daugybą? Kodėl?